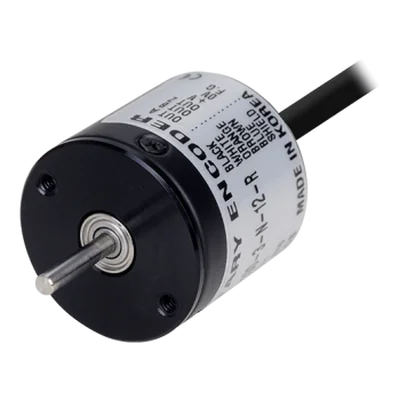
انکودر صنعتی یا Encoder یک تجهیز Feedback است که حرکت مکانیکی را به سیگنال الکتریکی قابل پردازش تبدیل میکند. در ماشینآلات صنعتی از انکودر برای اندازهگیری سرعت، جهت حرکت، زاویه، تعداد دوران و موقعیت استفاده میشود. PLC، High-Speed Counter، Servo Drive، Inverter و Motion Controller میتوانند بسته به نوع انکودر این سیگنالها را دریافت و پردازش کنند.
برای خرید انکودر باید علاوه بر تعداد پالس یا Resolution، نوع Incremental یا Absolute، ساختار Shaft یا Hollow Shaft، قطر شفت، سرعت مجاز، ولتاژ تغذیه، نوع خروجی، فرکانس پاسخ، درجه حفاظت و نحوه اتصال مکانیکی بررسی شوند. انتخاب اشتباه Encoder میتواند باعث خطای شمارش، جهت اشتباه، از دست رفتن Position یا حتی آسیب مکانیکی به شفت شود.
انکودر چیست؟
Encoder یک سنسور حرکت است. در Rotary Encoder، دوران شفت یا محور به مجموعهای از Pulse یا یک مقدار دیجیتال مربوط به موقعیت زاویهای تبدیل میشود. در Linear Encoder نیز حرکت خطی اندازهگیری میشود.
برای مثال اگر یک انکودر به شفت موتور متصل شود، کنترلر میتواند از تعداد و فرکانس Pulseهای آن برای تشخیص مقدار دوران و سرعت استفاده کند. اگر فازهای مناسب در اختیار کنترلر قرار داشته باشند، جهت چرخش نیز قابل تشخیص است.
در سیستمهای Closed Loop، اطلاعات Encoder به کنترلر برمیگردد تا اختلاف میان فرمان و حرکت واقعی اصلاح شود. به همین دلیل Encoder در سروو، Vector Drive، آسانسور، ماشین CNC و بسیاری از سیستمهای Motion اهمیت زیادی دارد.
انواع انکودر صنعتی
انکودر افزایشی
Incremental Encoder با حرکت شفت Pulse تولید میکند و مقدار حرکت از طریق شمارش Pulseها نسبت به یک نقطه مرجع محاسبه میشود.
انکودر مطلق
Absolute Encoder برای هر موقعیت زاویهای یک مقدار مشخص ارائه میکند و موقعیت بهصورت Absolute قابل تشخیص است.
انکودر شفتدار
Solid Shaft Encoder با Coupling به شفت موتور یا ماشین متصل میشود.
انکودر هالو شفت
Hollow Shaft Encoder مستقیماً روی محور قرار میگیرد و در بسیاری از کاربردها Coupling جداگانه نیاز ندارد.
انکودر چرخدار
Measuring Wheel Encoder با تماس چرخ با سطح برای اندازهگیری طول و جابهجایی خطی استفاده میشود.
انکودر خطی
Linear Encoder بهجای دوران، حرکت مستقیم محور یا میز ماشین را اندازهگیری میکند.
تفاوت انکودر افزایشی و مطلق
Incremental Encoder با حرکت شفت رشتهای از Pulse تولید میکند. برای محاسبه Position، کنترلر Pulseها را از نقطهای که بهعنوان Reference در نظر گرفته شده است میشمارد.
Absolute Encoder در مقابل، Position زاویهای را با یک Code مشخص میکند. بنابراین کنترلر مستقیماً موقعیت متناظر با Code را دریافت میکند و برای تشخیص Position مانند Incremental صرفاً به شمارش Pulse از نقطه شروع وابسته نیست.
| ویژگی |
Incremental |
Absolute |
| نوع اطلاعات |
Pulse نسبت به حرکت |
کد موقعیت |
| تشخیص Position |
با شمارش از Reference |
موقعیت Absolute |
| کاربرد رایج |
سرعت، شمارش، طول و موقعیت نسبی |
موقعیت مطلق محور و ماشین |
| ساختار سیستم |
معمولاً سادهتر |
بسته به مدل دارای Interface دیجیتال پیشرفتهتر |
Single-turn و Multi-turn در انکودر مطلق
Absolute Encoder میتواند Single-turn یا Multi-turn باشد. Single-turn موقعیت زاویهای را در یک دور کامل شفت مشخص میکند.
Multi-turn علاوه بر موقعیت داخل یک دور، تعداد دورهای شفت را نیز در محدوده طراحی خود مشخص میکند. این ساختار برای محورهایی مناسب است که Position نهایی به بیش از یک دور وابسته است.
هنگام انتخاب باید مشخص شود ماشین فقط زاویه داخل یک Revolution را نیاز دارد یا تعداد دورها نیز باید بخشی از Position مطلق باشند.
PPR در انکودر چیست؟
PPR یا Pulses Per Revolution یکی از مهمترین مشخصات Incremental Encoder است و تعداد Pulse تولیدشده در هر دور شفت را مشخص میکند. مدلهایی مانند 100P/R، 360P/R، 500P/R، 1000P/R، 1024P/R، 2000P/R و مقادیر بالاتر در صنعت رایج هستند.
افزایش PPR باعث میشود کنترلر اطلاعات ریزتری از حرکت دریافت کند، اما انتخاب Resolution بسیار بالا همیشه مزیت محسوب نمیشود. High-Speed Counter، حداکثر فرکانس ورودی و سرعت موتور نیز باید توان پردازش تعداد Pulse ایجادشده را داشته باشند.
PPR بیشتر همیشه بهتر نیست
Resolution باید متناسب با دقت مورد نیاز، حداکثر RPM و فرکانس ورودی PLC یا Drive انتخاب شود. PPR بسیار بالا میتواند فرکانس Pulse را از محدوده قابل دریافت کنترلر بیشتر کند.
فازهای A، B و Z در انکودر
در بسیاری از Incremental Encoderها خروجیهای A و B با اختلاف فاز تولید میشوند. کنترلر با بررسی ترتیب این دو سیگنال میتواند جهت چرخش شفت را تشخیص دهد.
فاز Z معمولاً بهعنوان Index یا Reference استفاده میشود و امکان ایجاد یک نقطه مرجع مکانیکی برای هر Revolution را فراهم میکند. بعضی مدلها فقط A دارند، برخی A/B و بسیاری از مدلهای صنعتی A/B/Z ارائه میکنند.
بنابراین در Replacement نباید فقط PPR انکودر قبلی بررسی شود. تعداد و نوع Channelهای خروجی نیز باید با PLC، Servo Drive یا Inverter موجود سازگار باشند.
انکودر شفتدار چیست؟
در Solid Shaft Encoder یک شفت از بدنه Encoder بیرون آمده است. این شفت معمولاً با Coupling به شفت موتور یا مکانیزم متصل میشود.
Coupling باید اختلاف جزئی محور دو شفت را تحمل کند، اما نباید برای جبران Misalignment شدید استفاده شود. نصب نادرست میتواند بار Radial یا Axial اضافهای به Bearing Encoder وارد کند و عمر مکانیکی آن را کاهش دهد.
انکودر هالو شفت چیست؟
در Hollow Shaft Encoder محور ماشین وارد سوراخ مرکزی Encoder میشود. مدلهای Blind Hollow Shaft فقط از یک سمت محور را میپذیرند و در مدل Through Hollow Shaft محور میتواند از داخل Encoder عبور کند.
این ساختار در موتور، آسانسور، ماشینآلات و تجهیزاتی که فضای کافی برای Coupling وجود ندارد بسیار کاربردی است. قطر Hollow Shaft باید دقیقاً با محور یا Sleeve نصب هماهنگ شود.
خروجی NPN Open Collector
NPN Open Collector یکی از خروجیهای رایج Incremental Encoder است. در این ساختار، دریافتکننده باید از نظر ولتاژ، Pull-up و جریان با مشخصات خروجی Encoder سازگار باشد.
این نوع خروجی در Encoderهای عمومی و اتصال به High-Speed Input بعضی PLCها کاربرد دارد. حداکثر Response Frequency و طول کابل نیز باید در طراحی بررسی شوند.
خروجی PNP، Voltage و Totem Pole
بسته به سازنده و سری، Encoder میتواند با خروجی PNP Open Collector، Voltage Output یا Totem Pole عرضه شود. انتخاب این خروجی باید با مدار ورودی کنترلر هماهنگ باشد.
دو Encoder با PPR و ابعاد یکسان ممکن است به دلیل تفاوت Output Circuit قابل جایگزینی مستقیم نباشند. به همین دلیل در زمان سفارش، نوع خروجی باید از روی کد کامل دستگاه بررسی شود.
Line Driver در انکودر
Line Driver یکی از خروجیهای مهم Encoderهای صنعتی است. در این ساختار معمولاً سیگنالهای مکمل برای Channelهای اصلی ایجاد میشوند و برای انتقال سیگنال در محیط صنعتی و دریافت Differential توسط کنترلر مناسب است.
در Encoderهای A/B/Z دارای Line Driver، معمولاً سیگنالهای مکمل مربوط به هر Channel نیز در دسترس هستند. ورودی PLC، Servo Drive یا Inverter باید صراحتاً با نوع Line Driver Encoder سازگار باشد.
| نوع خروجی |
نکته اصلی |
| NPN Open Collector |
سازگاری با ورودی و ولتاژ کنترلر بررسی شود. |
| PNP Open Collector |
منطق Source/Sink ورودی اهمیت دارد. |
| Voltage Output |
سطح ولتاژ و Input Circuit بررسی شود. |
| Line Driver |
برای Receiver سازگار با Differential Signal استفاده شود. |
| Totem Pole |
مشخصات ولتاژ و مدار ورودی کنترلر تطبیق داده شود. |
Optical و Magnetic Encoder
انکودرها از تکنولوژیهای اندازهگیری مختلفی استفاده میکنند. Optical Encoder از ساختار نوری و Pattern مربوط به Disc برای تولید اطلاعات موقعیت استفاده میکند.
Magnetic Encoder نیز از میدان مغناطیسی و المان حساس مربوط برای تشخیص موقعیت استفاده میکند. انتخاب تکنولوژی باید با دقت مورد نیاز، شرایط محیطی، سرعت و ساختار ماشین هماهنگ شود.
فقط عبارت Optical یا Magnetic برای قضاوت درباره کیفیت Encoder کافی نیست؛ Resolution، Accuracy، Interface، Bearing، IP Rating و شرایط نصب نیز اهمیت دارند.
حداکثر سرعت و Response Frequency
هر Encoder محدودیت مکانیکی برای RPM و محدودیت الکتریکی برای Response Frequency دارد. هر دو مقدار باید هنگام انتخاب بررسی شوند.
با افزایش سرعت و PPR، فرکانس Pulse خروجی افزایش پیدا میکند. بنابراین Encoder ممکن است از نظر مکانیکی توان چرخش در یک RPM مشخص را داشته باشد اما کنترلر یا مدار خروجی در Resolution انتخابشده محدودیت فرکانسی ایجاد کند.
High-Speed Input PLC نیز باید بتواند فرکانس خروجی را دریافت کند. استفاده از ورودی دیجیتال معمولی بهجای High-Speed Counter در کاربرد سرعت بالا میتواند باعث از دست رفتن Pulse شود.
انکودر در اینورتر و Vector Control
در بعضی VFDهای High Performance، Encoder برای Closed Loop Vector استفاده میشود. Drive با دریافت Feedback واقعی سرعت میتواند کنترل دقیقتری روی موتور ایجاد کند.
برای این کاربرد فقط PPR مهم نیست. نوع خروجی Encoder، Encoder Card، سطح ولتاژ، تعداد Channel و حداکثر فرکانس ورودی کارت باید با Drive سازگار باشند.
انکودر در سروو موتور
Servo System برای کنترل دقیق Position، Speed و Torque به Feedback وابسته است و Encoder یکی از اجزای اصلی این حلقه است.
Encoder سروو لزوماً یک روتاری انکودر عمومی A/B/Z نیست. سازندگان Servo ممکن است از Absolute Encoder، Serial Interface یا پروتکل و Connector اختصاصی استفاده کنند. بنابراین تعویض Encoder سروو باید دقیقاً بر اساس سازگاری موتور و Drive انجام شود.
انکودر در آسانسور
در آسانسور و Lift، Encoder میتواند Feedback سرعت و موقعیت موتور را در اختیار Drive قرار دهد. در سیستمهای Gearless و PMSM، نوع Feedback و سازگاری Encoder با Lift Drive اهمیت ویژهای دارد.
هنگام جایگزینی Encoder آسانسور، تعداد Pulse یا Resolution بهتنهایی کافی نیست. نوع مکانیکی نصب، Interface، ولتاژ، Pinout و سازگاری با Drive باید بررسی شوند.
کاربردهای انکودر صنعتی
کنترل سرعت
اندازهگیری سرعت واقعی موتور یا محور.
تشخیص جهت
استفاده از فازهای A و B برای تعیین جهت دوران.
اندازهگیری Position
تعیین موقعیت نسبی یا مطلق محور.
اندازهگیری طول
استفاده همراه Measuring Wheel در خطوط تولید.
Closed Loop
Feedback برای Servo Drive یا Vector Drive.
ماشینآلات
CNC، بستهبندی، چاپ، نساجی، آسانسور و خطوط انتقال.
راهنمای انتخاب انکودر صنعتی
| پارامتر |
موضوعی که باید بررسی شود |
| نوع Encoder |
Incremental یا Absolute بر اساس نیاز Position انتخاب شود. |
| Resolution |
PPR یا Bit متناسب با دقت سیستم انتخاب شود. |
| نوع شفت |
Solid، Blind Hollow یا Through Hollow مشخص شود. |
| قطر شفت |
با محور موتور، Coupling یا Sleeve هماهنگ شود. |
| Output |
NPN، PNP، Voltage، Totem Pole یا Line Driver بررسی شود. |
| Phases |
A، A/B یا A/B/Z مطابق کنترلر انتخاب شوند. |
| ولتاژ |
Supply و سطح خروجی با Receiver سازگار باشند. |
| سرعت |
Maximum RPM و Response Frequency بررسی شوند. |
| محیط |
IP Rating، دما، لرزش و آلودگی محیط در نظر گرفته شوند. |
نصب انکودر
Encoder شفتدار باید با Coupling مناسب و Alignment صحیح نصب شود. اعمال نیروی زیاد به شفت، ضربه هنگام نصب یا Misalignment شدید میتواند به Bearing و مجموعه داخلی آسیب بزند.
در Hollow Shaft Encoder نیز قطر محور، Clamp و Anti-Rotation Bracket باید مطابق دستورالعمل سازنده باشند. سفت کردن نامناسب میتواند باعث لغزش یا وارد شدن تنش مکانیکی شود.
کابل Encoder بهتر است از کابل موتور و خروجی VFD فاصله داشته باشد. برای Line Driver یا سیگنالهای حساس، نوع کابل، Shield و Grounding باید مطابق Manual اجرا شوند تا احتمال خطای Pulse کاهش پیدا کند.
تجهیزات جانبی انکودر
- Coupling برای اتصال Encoder شفتدار به محور
- Mounting Bracket و Servo Mounting Flange
- Anti-Rotation Bracket برای Hollow Shaft
- Adapter Sleeve برای تطبیق قطر Hollow Shaft
- Connector و کابل Encoder
- High-Speed Counter Module برای PLC
- Encoder Card برای VFD یا Drive
- Measuring Wheel برای کاربرد اندازهگیری طول
قیمت انکودر
قیمت انکودر به Incremental یا Absolute بودن، Resolution، نوع شفت، تکنولوژی اندازهگیری، نوع خروجی، Interface، سرعت مجاز، درجه حفاظت و برند بستگی دارد.
برای مثال یک Incremental Encoder عمومی 1024P/R با Open Collector از نظر ساختار قابل مقایسه مستقیم با Absolute Multi-turn Encoder دارای رابط دیجیتال نیست. به همین دلیل مقایسه قیمت باید بین مدلهای همرده انجام شود.
برای Replacement، کد کامل Encoder قبلی بهترین مرجع است. اگر کد قابل خواندن نیست، حداقل نوع Incremental یا Absolute، PPR، نوع شفت، قطر شفت، ولتاژ، نوع خروجی، A/B/Z و حداکثر سرعت ماشین باید مشخص شوند.
خرید انکودر
برای خرید انکودر ابتدا باید مشخص شود سیستم به Speed Feedback، Position نسبی یا Position مطلق نیاز دارد. این تصمیم مشخص میکند Incremental یا Absolute Encoder گزینه مناسبتری است.
سپس Resolution، حداکثر RPM، نوع شفت و قطر مکانیکی انتخاب میشوند. در مرحله بعد باید نوع خروجی و ولتاژ با PLC، Drive یا Counter هماهنگ شوند.
در نهایت شرایط محیط، IP Rating، کابل، Connector و تجهیزات نصب بررسی میشوند. انتخاب Encoder تنها بر اساس عبارتهایی مانند «1024 پالس» یا «هالو شفت» میتواند باعث ناسازگاری الکتریکی یا مکانیکی با ماشین شود.
سوالات متداول انکودر
انکودر چیست؟
انکودر سنسوری است که حرکت مکانیکی را به سیگنال الکتریکی تبدیل میکند و برای اندازهگیری سرعت، جهت، زاویه یا موقعیت استفاده میشود.
تفاوت Incremental و Absolute Encoder چیست؟
Incremental با حرکت Pulse تولید میکند و Position با شمارش نسبت به Reference محاسبه میشود؛ Absolute برای موقعیت زاویهای یک مقدار مشخص ارائه میکند.
PPR در انکودر چیست؟
PPR تعداد Pulse تولیدشده در هر دور شفت Incremental Encoder را مشخص میکند و یکی از پارامترهای اصلی Resolution است.
فازهای A و B چه کاربردی دارند؟
اختلاف زمانی دو فاز به کنترلر اجازه میدهد علاوه بر شمارش حرکت، جهت چرخش Encoder را نیز تشخیص دهد.
فاز Z انکودر چیست؟
Z یا Index بهعنوان سیگنال مرجع در بسیاری از Incremental Encoderها استفاده میشود و میتواند برای تعیین Reference محور به کار رود.
انکودر هالو شفت بهتر است یا شفتدار؟
هیچکدام مطلقاً بهتر نیستند. Hollow Shaft مستقیماً روی محور قرار میگیرد و Solid Shaft معمولاً با Coupling نصب میشود؛ انتخاب به ساختار مکانیکی ماشین بستگی دارد.
Line Driver در انکودر چیست؟
نوعی خروجی Encoder است که برای انتقال Differential Signal به Receiver سازگار استفاده میشود و نوع ورودی کنترلر باید با آن هماهنگ باشد.
برای انکودر 1024 پالس چه PLC ورودی لازم است؟
باید حداکثر RPM و فرکانس Pulse محاسبه شود و High-Speed Counter یا ورودی سریع PLC توان دریافت آن فرکانس را داشته باشد.
آیا هر انکودر را میتوان به اینورتر متصل کرد؟
خیر. Encoder Card، نوع خروجی، ولتاژ، Channelها و حداکثر فرکانس ورودی Drive باید با Encoder سازگار باشند.
قیمت انکودر به چه عواملی بستگی دارد؟
نوع Incremental یا Absolute، Resolution، Shaft، خروجی، Interface، IP Rating، حداکثر سرعت، دقت و برند از عوامل مهم تعیین قیمت هستند.
خرید و قیمت انکودر
برای انتخاب انکودر، نوع Incremental یا Absolute، PPR یا Resolution، نوع و قطر شفت، حداکثر RPM، خروجی الکتریکی و شرایط محیط نصب را مشخص کنید. برای Replacement، کد کامل Encoder قبلی بهترین مرجع انتخاب است.
برای راهنمای خرید و دریافت قیمت انکودر با شماره
03191091031
تماس بگیرید.
هنوز نظری ثبت نشده است. اولین نفر باشید!