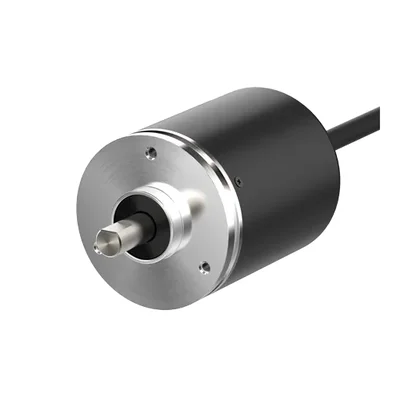
انکودر آتونیکس ENP یا Autonics ENP Absolute Rotary Encoder یک انکودر اپتیکال مطلق تک دور با شفت توپر است که برای تعیین موقعیت زاویه ای محور در ماشین آلات صنعتی استفاده می شود. این خانواده بدنه Ø60mm و شفت Ø10mm دارد و موقعیت شفت را به صورت BCD Code در خروجی ارائه می کند. تفاوت اصلی ENP با یک Incremental Encoder این است که کنترلر برای تشخیص موقعیت فقط به شمارش پالس های A و B وابسته نیست؛ هر موقعیت تعریف شده در یک دور دارای کد خروجی مخصوص خود است. این ویژگی در کاربردهایی مانند تعیین موقعیت مکانیزم، ماشین ابزار، سیستم های پارکینگ، تجهیزات نساجی و مکانیزم های چرخشی اهمیت دارد. سری ENP در رزولوشن های مختلف تا 360 موقعیت در هر دور و با خروجی NPN یا PNP، جهت کدگذاری CW یا CCW و تغذیه 5VDC یا 12–24VDC ارائه می شود.
انکودر ENP آتونیکس چیست؟
ENP یک Absolute Rotary Encoder از نوع Single-Turn است. این Encoder موقعیت شفت را در محدوده یک دور کامل اندازه گیری می کند.
خروجی آن بر پایه BCD Code است و مقدار زاویه ای به شکل چند بیت دیجیتال به کنترلر منتقل می شود.
به همین دلیل ENP با یک Incremental Encoder دارای فازهای A و B عملکرد متفاوتی دارد و ورودی کنترلر نیز باید با کد Absolute سازگار باشد.
تفاوت انکودر Absolute و Incremental
در Incremental Encoder، کنترلر با شمارش پالس ها مقدار جابه جایی یا زاویه را محاسبه می کند. اگر مرجع موقعیت از دست برود، معمولا Homing دوباره لازم است.
در Absolute Encoder هر موقعیت تعریف شده دارای کد مخصوص است. کنترلر با خواندن کد می تواند مقدار Position را مستقیما تشخیص دهد.
ENP از نوع Single-Turn است؛ بنابراین موقعیت داخل یک دور را مشخص می کند و تعداد دورهای کامل را مانند Multi-Turn Encoder ذخیره نمی کند.
نکته انتخاب:
اگر کاربرد نیازمند تشخیص تعداد دورهای متعدد پس از خاموش و روشن شدن سیستم است، Single-Turn بودن ENP باید در طراحی کنترل لحاظ شود.
خروجی BCD Code در ENP
Autonics برای سری ENP خروجی BCD Code ارائه می کند. BCD مخفف Binary Coded Decimal است و مقدار عددی موقعیت به شکل دیجیتال کدگذاری می شود.
کنترلر باید تعداد ورودی های دیجیتال کافی برای دریافت بیت های مربوط به رزولوشن انتخاب شده داشته باشد.
به همین دلیل ENP را نباید مستقیما مانند Encoder دارای خروجی A/B به یک High-Speed Counter معمولی متصل کرد، مگر Controller برای این نوع ورودی طراحی شده باشد.
بدنه Ø60mm و شفت Ø10mm
قطر بدنه سری ENP برابر Ø60mm است و شفت Solid آن قطر Ø10mm دارد.
این ابعاد باید هنگام Replacement با کوپلینگ، Bracket و فضای مکانیکی ماشین تطبیق داده شوند.
Fixing Bracket و Coupling در اطلاعات رسمی مدل ها به عنوان Accessories این خانواده ذکر شده اند.
رزولوشن انکودر ENP
سری ENP با رزولوشن های مختلف ارائه می شود و حداکثر مقدار آن 360 موقعیت در یک دور است.
برای نمونه در صفحات رسمی مدل هایی با 8P/R، 12P/R، 16P/R، 24P/R و 360P/R دیده می شوند.
رزولوشن بالاتر یعنی تقسیم یک دور کامل به تعداد موقعیت های بیشتر و در نتیجه امکان تشخیص زاویه با گام کوچک تر.
اگر رزولوشن 360 انتخاب شود، هر موقعیت تقریبا معادل یک درجه از چرخش کامل خواهد بود.
چگونه رزولوشن مناسب انتخاب شود؟
رزولوشن باید بر اساس کوچک ترین تغییر زاویه ای مورد نیاز ماشین انتخاب شود. رزولوشن بیش از حد نیاز، تعداد ورودی و Wiring را افزایش می دهد.
برای مکانیزمی که فقط چند Position ثابت دارد، رزولوشن پایین تر می تواند کافی باشد. برای Positioning دقیق تر مقدار بالاتر انتخاب می شود.
همچنین باید ظرفیت Input Controller برای دریافت BCD Code همان رزولوشن بررسی شود.
نمونه مدل های سری ENP
| مدل نمونه |
رزولوشن |
خروجی |
تغذیه |
جهت |
| ENP-101F-012-N |
12P/R |
NPN |
12–24VDC |
CW |
| ENP-111F-016-P |
16P/R |
PNP |
12–24VDC |
CW |
| ENP-110F-360-P |
360P/R |
PNP |
5VDC |
CW |
| ENP-101R-016-N |
16P/R |
NPN |
12–24VDC |
CCW |
خروجی NPN و PNP
ENP در مدل های NPN Open Collector و PNP Open Collector ارائه می شود.
مدل های دارای پسوند N از Negative Logic با خروجی NPN و مدل های دارای پسوند P از Positive Logic با خروجی PNP استفاده می کنند.
نوع Output باید با ورودی PLC، Controller یا Position Controller پروژه سازگار باشد.
در Replacement تغییر NPN به PNP فقط تغییر یک حرف در کد نیست و می تواند Wiring و منطق Input را کاملا تغییر دهد.
جهت کدگذاری CW و CCW
سری ENP در مدل هایی با جهت افزایش کد CW و CCW ارائه می شود.
در نمونه های رسمی، حرف F با Rotating Direction برابر CW و حرف R با CCW دیده می شود.
این پارامتر هنگام جایگزینی بسیار مهم است، زیرا انتخاب جهت معکوس باعث می شود افزایش زاویه در کنترلر برعکس Encoder قبلی نمایش داده شود.
تغذیه 5VDC و 12–24VDC
سری ENP بسته به کد در نسخه های 5VDC و 12–24VDC ارائه شده است.
برای نمونه ENP-110F-360-P با 5VDC کار می کند، در حالی که ENP-111F-360-P با 12–24VDC ±5% عرضه شده است.
بنابراین ولتاژ تغذیه باید از Part Number دقیق استخراج شود و نباید تنها بر اساس ظاهر Encoder سیم بندی انجام شود.
حداکثر فرکانس پاسخ 20kHz
حداکثر Response Frequency رسمی سری ENP برابر 20kHz است.
این پارامتر همراه Resolution و سرعت دوران باید بررسی شود تا نرخ تغییر کد از محدوده مجاز Encoder خارج نشود.
Autonics نیز تاکید می کند که سرعت پاسخ محاسبه شده باید از حداکثر Revolution مجاز بیشتر نشود.
حداکثر سرعت 3600rpm
حداکثر سرعت مکانیکی مجاز مدل های رسمی ENP برابر 3600rpm است.
این عدد حداکثر Mechanical Revolution است و انتخاب عملی باید همراه Resolution، Response Frequency و شرایط بار شفت انجام شود.
ENP برای اندازه گیری Position طراحی شده و نباید صرفا به عنوان Speed Encoder پرسرعت انتخاب شود.
گشتاور شروع ENP
Starting Torque در مدل های رسمی حداکثر 500gf.cm یا تقریبا 0.049N.m اعلام شده است.
کوپلینگ باید Alignment مناسب داشته باشد تا نیروی جانبی یا Axial اضافی به شفت Encoder وارد نشود.
ناهم محوری می تواند عمر Bearing و پایداری اندازه گیری را کاهش دهد، حتی اگر Encoder از نظر الکتریکی به درستی کار کند.
اتصال Axial Cable
مدل های بررسی شده سری ENP از Axial Cable Type استفاده می کنند و کابل از انتهای محور بدنه Encoder خارج می شود.
هنگام نصب باید فضای کافی برای خروج کابل و شعاع خم مناسب در پشت Encoder در نظر گرفته شود.
کابل خروجی BCD شامل چند Line دیجیتال است؛ بنابراین سیم بندی باید دقیقا مطابق Diagram همان Resolution انجام شود.
درجه حفاظت IP50
Protection Rating رسمی مدل های ENP بررسی شده برابر IP50 است.
این مقدار برای محیط داخل ماشین و تابلوهای مکانیکی خشک مناسب است، اما ENP برای پاشش مستقیم آب یا Washdown طراحی نشده است.
اگر Encoder در محیط دارای روغن، آب یا گردوغبار شدید نصب می شود، Protection بالاتر باید در خانواده دیگری بررسی شود.
شرایط دمایی ENP
محدوده دمای کاری سری ENP برابر −10…+70°C و دمای نگهداری −25…+85°C اعلام شده است.
رطوبت کاری 35…85%RH و رطوبت نگهداری 35…90%RH است و محیط باید بدون یخ زدگی یا میعان باشد.
وزن و ساختار مکانیکی
وزن خود Encoder در صفحات رسمی حدود 400g و وزن بسته بندی حدود 478g اعلام شده است.
بدنه Ø60mm نسبت به Encoderهای مینیاتوری ساختار بزرگ تری دارد و باید فضای نصب و Bracket متناسب در ماشین پیش بینی شود.
کاربرد ENP در تعیین موقعیت
ENP برای سیستم هایی مناسب است که Controller باید Position زاویه ای شفت را به صورت مستقیم بخواند.
در ماشین ابزار می توان از آن برای تعیین وضعیت مکانیزم دوار یا Selector استفاده کرد.
Autonics همچنین کاربرد این خانواده را در ماشین ابزار، رباتیک، صنایع نساجی و سیستم های پارکینگ ذکر می کند.
کاربرد در پارکینگ مکانیزه
یکی از کاربردهای معرفی شده برای ENP، کنترل ورود و خروج خودرو در Parking Tower است.
در این سیستم Encoder می تواند موقعیت زاویه ای مکانیزم را به Controller منتقل کند تا مرحله یا موقعیت صحیح تشخیص داده شود.
برای چنین پروژه ای علاوه بر Encoder، منطق Interlock و تجهیزات Safety باید مستقل طراحی شوند.
تفاوت ENP با انکودر Incremental آتونیکس
سری هایی مانند E40 یا E50 در بسیاری از مدل ها Incremental هستند و خروجی فاز A، B یا Z تولید می کنند.
ENP موقعیت را به صورت BCD Code ارائه می کند و برای خواندن Absolute Position طراحی شده است.
بنابراین جایگزینی ENP با Incremental Encoder فقط بر اساس قطر شفت یا رزولوشن امکان پذیر نیست و ساختار کنترل باید سازگار باشد.
تفاوت Single-Turn و Multi-Turn
Single-Turn Encoder موقعیت زاویه ای داخل یک دور را مشخص می کند. بعد از عبور از 360 درجه، کد دوباره از ابتدای سیکل آغاز می شود.
Multi-Turn Encoder علاوه بر زاویه داخل دور، تعداد دورهای کامل را نیز نگهداری می کند.
ENP از نوع Single-Turn است؛ بنابراین برای سیستم چند دور باید منطق شمارش دور در Controller یا Encoder دیگری در نظر گرفته شود.
نکات مهم در جایگزینی ENP
در Replacement ابتدا رزولوشن باید دقیقا بررسی شود. تغییر 16P/R به 360P/R ساختار کد و تعداد Positionهای سیستم را تغییر می دهد.
سپس خروجی NPN یا PNP، تغذیه 5VDC یا 12–24VDC و جهت CW یا CCW کنترل شوند.
قطر شفت Ø10mm، ابعاد بدنه Ø60mm، نوع Axial Cable و Coupling نیز باید با نصب فعلی تطبیق داده شوند.
در نهایت PLC یا Controller باید توانایی Decode کردن BCD مربوط به مدل انتخاب شده را داشته باشد.
راهنمای انتخاب انکودر ENP آتونیکس
اولین پارامتر رزولوشن مورد نیاز است. تعداد Positionهای لازم در یک دور تعیین می کند چه مدل ENP انتخاب شود.
سپس نوع Output مشخص شود؛ NPN برای ورودی مناسب NPN و PNP برای Input سازگار با PNP انتخاب می شود.
ولتاژ تغذیه مرحله بعد است. ENP بسته به کد با 5VDC یا 12–24VDC کار می کند.
جهت افزایش Position نیز باید CW یا CCW تعیین شود. این موضوع به جهت چرخش مکانیزم و منطق برنامه وابسته است.
در نهایت سرعت محور، IP50، شرایط محیطی، کوپلینگ و سازگاری BCD Input بررسی شوند.
| پارامتر انتخاب |
گزینه های ENP |
| نوع Encoder | Absolute Single-Turn |
| Output Code | BCD Code |
| رزولوشن | مدل های مختلف تا 360 Position/Revolution |
| خروجی | NPN / PNP Open Collector |
| تغذیه | 5VDC یا 12–24VDC بسته به کد |
| جهت | CW / CCW |
| حداکثر سرعت | 3600rpm |
| Protection | IP50 |
نصب انکودر ENP
Encoder باید توسط Coupling مناسب به محور ماشین متصل شود و شفت ها تا حد امکان هم محور باشند.
کوپلینگ نباید تحت کشش یا فشردگی دائمی قرار بگیرد. بار جانبی اضافه می تواند Bearing Encoder را تحت فشار قرار دهد.
کابل Encoder از کابل موتور، کنتاکتور و خروجی VFD فاصله داشته باشد تا احتمال نویز روی خطوط BCD کاهش پیدا کند.
پس از Wiring، موقعیت صفر و جهت افزایش کد با مکانیزم واقعی تست شود و سپس برنامه Controller نهایی شود.
قیمت انکودر آتونیکس ENP
قیمت ENP به Resolution، نوع خروجی، ولتاژ تغذیه و کد دقیق مدل وابسته است.
برای مثال ENP-101F-012-N و ENP-111F-360-P از نظر بدنه مشابه هستند، اما رزولوشن و Output یکسانی ندارند.
هنگام استعلام جایگزین بهتر است عکس کامل پلاک Encoder ارسال شود تا رزولوشن، جهت، NPN/PNP و تغذیه دقیق بررسی شوند.
همچنین وضعیت Coupling و Bracket موجود باید مشخص شود تا نصب Encoder جدید بدون تغییر مکانیکی انجام شود.
سوالات متداول انکودر آتونیکس ENP
ENP انکودر Incremental است یا Absolute؟
ENP یک Absolute Rotary Encoder تک دور با خروجی BCD Code است.
حداکثر رزولوشن ENP چقدر است؟
Autonics برای سری ENP رزولوشن های مختلف تا 360 موقعیت در هر دور ارائه می کند.
قطر شفت ENP چقدر است؟
شفت Solid این خانواده قطر Ø10mm و بدنه Encoder قطر Ø60mm دارد.
آیا ENP خروجی PNP دارد؟
بله. مدل های دارای پسوند P خروجی PNP Open Collector و مدل های N خروجی NPN دارند.
تغذیه ENP چند ولت است؟
بسته به Part Number، مدل های 5VDC و 12–24VDC در سری وجود دارند.
حداکثر سرعت ENP چقدر است؟
حداکثر سرعت مکانیکی مجاز مدل های رسمی بررسی شده 3600rpm است.
تفاوت F و R در مدل ENP چیست؟
در مدل های رسمی بررسی شده F با جهت CW و R با جهت CCW در Rotating Direction همراه است.
درجه حفاظت ENP چقدر است؟
Protection Rating رسمی مدل های بررسی شده IP50 است.
آیا ENP تعداد دورها را ذخیره می کند؟
خیر. ENP Single-Turn است و موقعیت زاویه ای داخل یک دور را مشخص می کند.
برای خرید ENP چه اطلاعاتی لازم است؟
رزولوشن، خروجی NPN یا PNP، تغذیه، جهت CW یا CCW، نوع ورودی کنترلر و مشخصات مکانیکی شفت باید مشخص شوند.
راهنمای خرید و قیمت انکودر آتونیکس ENP
برای خرید انکودر آتونیکس ENP ابتدا باید مشخص شود سیستم به یک Absolute Single-Turn Encoder با خروجی BCD نیاز دارد. سپس Resolution مورد نیاز از میان مدل های مختلف تا 360 موقعیت در هر دور انتخاب می شود. نوع خروجی NPN یا PNP، تغذیه 5VDC یا 12–24VDC و جهت افزایش کد CW یا CCW نیز باید با کنترلر و مکانیزم هماهنگ باشند. در Replacement علاوه بر مشخصات الکتریکی، بدنه Ø60mm، شفت Ø10mm، Coupling، سرعت محور و Protection Rating نیز کنترل شوند.
آوا الکتریک به عنوان فروشگاه تخصصی و مرکز فروش و تامین تجهیزات سنسور و اتوماسیون صنعتی، امکان بررسی مدل های مختلف سری ENP، انتخاب رزولوشن، تطبیق NPN یا PNP با Controller، بررسی تغذیه و جهت چرخش، انتخاب Coupling مناسب، بررسی مدل جایگزین، استعلام موجودی و دریافت قیمت روز را فراهم می کند. برای دریافت مشاوره فنی، انتخاب مدل مناسب، استعلام قیمت و خرید انکودر آتونیکس ENP با کارشناسان آوا الکتریک از طریق شماره 03191091031 تماس بگیرید.
هنوز نظری ثبت نشده است. اولین نفر باشید!