سرووموتور زیمنس SIMOTICS S-1FL6؛ مشخصات فنی و راهنمای انتخاب1FL6062-1AC61-2AH1
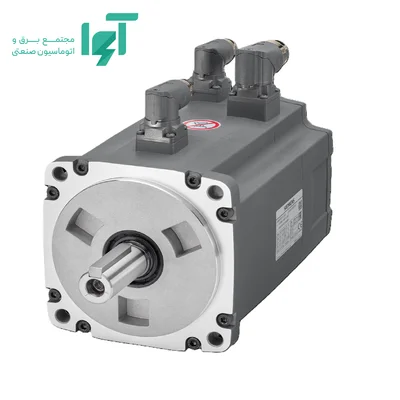
سرووموتور 1FL6062-1AC61-2AH1 از خانوادهٔ SIMOTICS S-1FL6 زیمنس، موتور سنکرون مغناطیس دائم با توان نامی ۱ کیلووات و سرعت نامی ۲۰۰۰ دور بر دقیقه است. این کد با شفت صاف و انکودر افزایشی عرضه میشود و ترمز نگهدارنده دارد. برای ایجاد یک محور قابل کنترل، درایو و کابل سازگار باید در کنار آن انتخاب شوند.
جدول مشخصات موتور
| کد موتور | 1FL6062-1AC61-2AH1 |
|---|
| نوع موتور | SIMOTICS S-1FL6، سنکرون مغناطیس دائم |
|---|
| توان نامی | ۱ کیلووات |
|---|
| سرعت نامی / حداکثر | ۲۰۰۰ / ۳۰۰۰ دور بر دقیقه |
|---|
| گشتاور نامی / بیشینه | ۴.۷۸ / ۱۴.۳ نیوتنمتر |
|---|
| گشتاور سکون | ۶ نیوتنمتر |
|---|
| جریان نامی / بیشینه | ۳ / ۹ آمپر |
|---|
| اینرسی روتور | ۱۳.۵ کیلوگرمسانتیمتر مربع |
|---|
| کلاس اینرسی | پراینرسی |
|---|
| کلاس ولتاژ سیستم | ۳۸۰ تا ۴۸۰ ولت |
|---|
| انکودر | افزایشی TTL؛ ۲۵۰۰ پالس در دور |
|---|
| شفت | صاف، بدون خار |
|---|
| قطر شفت / اندازهٔ فلنچ | ۲۲ / ۱۳۰ میلیمتر |
|---|
| ارتفاع محور | ۶۵ میلیمتر |
|---|
| ترمز نگهدارنده | دارد؛ تغذیهٔ ۲۴ ولت DC |
|---|
| گشتاور ترمز نگهدارنده | ۱۲ نیوتنمتر |
|---|
| جریان نامی ترمز | ۱.۵ آمپر |
|---|
| خنککاری | طبیعی، بدون فن مستقل موتور |
|---|
| درجه حفاظت / نصب | IP65؛ فلنجی IM B5 |
|---|
| دمای کار موتور | صفر تا ۴۰ درجهٔ سانتیگراد |
|---|
| وزن خالص | ۱۰.۱ کیلوگرم |
|---|
توان، گشتاور و سرعت موتور
توان نامی ۱ کیلووات در سرعت ۲۰۰۰ دور بر دقیقه با گشتاور نامی ۴.۷۸ نیوتنمتر تعریف میشود. بیشینهٔ گشتاور موتور ۱۴.۳ نیوتنمتر برای گذراهایی مانند شتابگیری است و نباید بهعنوان گشتاور دائم استفاده شود. حداکثر سرعت ۳۰۰۰ دور بر دقیقه نیز به معنی قابلدستیابیبودن همزمان بیشینهٔ گشتاور در آن سرعت نیست؛ منحنی گشتاور–سرعت و محدودیت درایو باید همراه هم بررسی شوند.
جریان نامی موتور ۳ آمپر و جریان بیشینهٔ آن ۹ آمپر است. در طراحی محور، گشتاور مؤثر سیکل، زمان توقف و حرکت، شتاب و بار اصطکاکی تعیین میکنند موتور در محدودهٔ حرارتی باقی میماند یا خیر. گشتاور سکون ۶ نیوتنمتر به وضعیت موتورِ تحت کنترل در شرایط مرجع مربوط است و با گشتاور ترمز مکانیکی یا ظرفیت مجاز کار طولانی زیر هر شرایطی یکسان نیست.
اینرسی و رفتار محور
این مدل از نوع پراینرسی است و اینرسی روتور آن ۱۳.۵ کیلوگرمسانتیمتر مربع است. این ساختار برای محورهایی با اینرسی بار متناسب قابل بررسی است و در تنظیم رفتار دینامیکی محور نقش دارد. انتخاب موتور تنها بر اساس کیلووات انجام نمیشود؛ نسبت اینرسی بار منعکسشده به روتور، نسبت گیربکس، گام بالاسکرو و صلبیت کوپلینگ بر تنظیم کنترل اثر دارند. کاهش لرزش به هماهنگی مکانیک و تنظیمات درایو وابسته است.
انکودر و کنترل موقعیت
انکودر افزایشی TTL این کد ۲۵۰۰ پالس در هر دور تولید میکند. شمارش چهارلبهای میتواند ۱۰۰۰۰ شمارش در دور ایجاد کند، اما این عدد را نباید با دقت تضمینشدهٔ کل ماشین یکی گرفت. مرجعیابی پس از روشنشدن، جهت شمارش و نسبت تبدیل فرمان به حرکت باید در کنترلکننده درست تعریف شوند. این نسخه، انکودر مطلق نیست و پسوند مدل در انتخاب کابل و درایو اهمیت دارد.
فیدبک نصبشده روی موتور، چرخش محور موتور را اندازهگیری میکند. افزودن خطکش یا انکودر دوم در سمت بار، مسئلهٔ دیگری است و به پشتیبانی کنترلکننده و معماری ماشین نیاز دارد. وجود انکودر موتور بهتنهایی تضمینکنندهٔ کنترل تمامبسته در نقطهٔ بار یا پشتیبانی مستقیم درایو از هر انکودر خارجی نیست.
نوع شفت، فلنچ و نصب مکانیکی
این کد دارای شفت صاف و بدون خار است. برای انتقال گشتاور باید کوپلینگ یا اتصال اصطکاکی مناسب شفت صاف انتخاب شود؛ نسخهٔ خارخور جایگزین مکانیکی خودکار آن نیست. ارتفاع محور ۶۵ میلیمتر است و با قطر شفت یا اندازهٔ فلنچ تفاوت دارد. نقشهٔ ابعادی همین کد باید برای طول شفت، سوراخها، مرکزکننده و فضای پشت موتور ملاک قرار گیرد.
وزن خالص موتور ۱۰.۱ کیلوگرم است؛ سازهٔ نصب و روش جابهجایی باید با این وزن و نیروهای محور متناسب باشد. نصب کوپلینگ با ضربه، اعمال بار شعاعی یا محوری بیش از حد و کابلکشی با کشش روی کانکتور میتواند به موتور آسیب بزند. موتور باید با درایو سازگار تغذیه شود و برای اتصال مستقیم به برق سهفاز شبکه طراحیِ کاربردی این مجموعه در نظر گرفته نشده است.
ترمز نگهدارنده و ترتیب عملکرد
این نسخه ترمز نگهدارندهٔ ۲۴ ولت DC دارد. گشتاور نگهداری آن ۱۲ نیوتنمتر و جریان نامی بوبین ۱.۵ آمپر است. زمان بازشدن ۱۸۰ میلیثانیه و زمان بستهشدن ۶۰ میلیثانیه در دیتاشیت آمدهاند؛ ترتیب فرمان درایو و ترمز باید با این تأخیرها و مدار واقعی هماهنگ شود. ترمز برای نگهداشتن محور در حالت سکون است و نباید بهعنوان ترمز کاریِ مکرر برای توقف بار متحرک استفاده شود.
در شروع حرکت، ابتدا کنترل موتور و گشتاور نگهدارنده برقرار میشود و سپس اجازهٔ آزادشدن ترمز صادر میشود. هنگام توقف، ابتدا سرعت کنترل میشود و پس از رسیدن به شرایط مناسب، ترمز بسته میشود. در محور عمودی، بار، ضریب اطمینان، احتمال قطع برق و الزامات ایمنی باید در طراحی مکانیکی و الکتریکی لحاظ شوند؛ وجود ترمز موتور بهتنهایی اثباتکنندهٔ ایمنی کل محور نیست.
کابل قدرت، فیدبک و تجهیزات جانبی
کابل قدرت و اتصال زمین
کابل قدرت باید از نظر سطح مقطع، شیلد، طول و کانکتور با موتور و درایو انتخاب شود. برای موتور پراینرسی این مجموعه، کانکتور قدرت 6FX2003-0LL11 در خانوادهٔ اتصالات مربوط مطرح است؛ این کد، کابل مونتاژشده با طول مشخص نیست. اتصال حفاظتی زمین و اجرای شیلد برای محدودکردن نویز و حفاظت الکتریکی ضروریاند.
کابل انکودر
برای این موتور افزایشی، کانکتور سمت موتور 6FX2003-0SL11 در جدول اتصالات این خانواده آمده است. این شماره، یک کانکتور است و بهتنهایی به معنی کابل کامل نیست. نوع کابل، سر سمت درایو، طول و شرایط حرکت باید جداگانه تعیین شوند؛ کابل افزایشی و مطلق جایگزین خودکار هم نیستند.
تغذیه و اتصال ترمز
برای ترمز، منبع ۲۴ ولت با ظرفیت جریان کافی و مدار فرمان سازگار لازم است. افت ولتاژ روی کابل، حفاظت بوبین و روش مهار اضافهولتاژ باید با راهنما هماهنگ باشند. اتصال ترمز، مقاومت تخلیهٔ انرژی درایو و کابل قدرت موتور سه بخش متفاوتاند؛ وجود یکی، نیاز به بررسی دو بخش دیگر را حذف نمیکند.
شرایط محیطی و خنککاری موتور
خنککاری این موتور طبیعی است و فن مستقل روی موتور جزو مشخصات این کد نیست. دفع حرارت از بدنه و محل نصب باید برقرار باشد. دمای محیط نامی موتور صفر تا ۴۰ درجهٔ سانتیگراد است؛ محدودهٔ مجاز درایو را نباید به موتور تعمیم داد. اگر تابلو، محفظه یا فرآیند دمای بیشتری ایجاد میکند، کاهش ظرفیت و شرایط نصب باید بررسی شوند.
درجه حفاظت IP65 با نصب و اتصال صحیح کانکتورها معنا دارد و مجوز غوطهوری، شستوشوی نامحدود یا تماس دائمی شفت با روغن نیست. وضعیت آببند محور، جهت نصب و سازگاری مواد باید در محیط آلوده یا روغنی بررسی شوند. رطوبت بدون میعان، جلوگیری از ورود براده و حفظ شعاع خم کابل در دوام مجموعه اثر دارند.
کاربردها و معیار انتخاب محور
این مجموعهٔ فنی برای بررسی در محورهای موقعیتیابی، تغذیهٔ ماشین، انتقال قطعه یا مکانیزمهای صنعتی با نیاز حرکت تکرارپذیر مطرح است. گشتاور نامی ۴.۷۸ نیوتنمتر، سرعت ۲۰۰۰ دور بر دقیقه و اینرسی بالاتر موتور باید با بار هماهنگ شوند. نسخهٔ ترمزدار برای نگهداشتن محور ساکن قابل بررسی است؛ ظرفیت و توالی ترمز همچنان باید محاسبه شوند.
در راهاندازی اولیه، مشخصات موتور و مکانیک، جهت مثبت، مرجعیابی، حد سرعت و شتاب و رفتار توقف ثبت شوند. تست با مسیر کوتاه و بار کنترلشده آغاز شود و پس از اطمینان از عملکرد فیدبک و توقف، تنظیمات برای سیکل واقعی بهینه شوند. نگهداری نسخهٔ پشتیبان پارامترها و مشخصات کابلها، تعویض و عیبیابی آینده را سادهتر میکند.
پرسشهای متداول
آیا این موتور مستقیم به برق شبکه وصل میشود؟
خیر؛ این سرووموتور باید با درایو و فیدبک سازگار استفاده شود. کلاس ولتاژ سیستم به معنی مجازبودن اتصال مستقیم موتور به شبکه نیست.
آیا شفت و ترمز تمام مدلهای همتوان یکساناند؟
خیر. همین کد دارای شفت صاف و ترمز نگهدارنده است. پسوند کامل مدل باید در سفارش حفظ شود.
آیا انکودر موتور به معنی کنترل تمامبستهٔ بار است؟
خیر. فیدبک موتور چرخش شفت آن را میسنجد؛ اندازهگیری مستقیم بار با خطکش یا انکودر دوم، معماری و کنترلر مناسب میخواهد.
خرید و استعلام قیمت از آوا الکتریک
برای استعلام قیمت و موجودی سرووموتور زیمنس SIMOTICS S-1FL6، کد کامل 1FL6062-1AC61-2AH1 را به آوا الکتریک اعلام کنید. نوع کنترلکننده، ولتاژ شبکه، سرعت و گشتاور لازم، اینرسی بار، نوع محور، نیاز به ترمز و طول کابلها را ارائه کنید. قیمت و زمان تأمین باید برای همین پسوند و تجهیزات توافقشده بررسی شود؛ شباهت ظاهری یا یکسانبودن توان برای جایگزینی کافی نیست.
مدارک فنی محصول
مشخصات زیمنس برای 1FL6062-1AC61-2AH1
هنوز نظری ثبت نشده است. اولین نفر باشید!