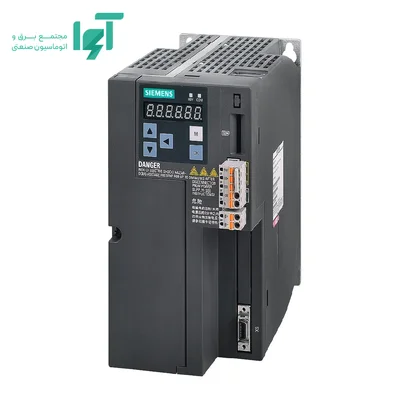
سروودرایو زیمنس SINAMICS V90 PN؛ مشخصات فنی و راهنمای انتخاب6SL3210-5FE12-0UF0
سروودرایو 6SL3210-5FE12-0UF0 از خانوادهٔ SINAMICS V90 زیمنس برای کنترل سرووموتور سازگار به کار میرود. تغذیهٔ آن 380 ... 480 V و جریان نامی خروجی آن ۷.۸ آمپر است. این کد نسخهٔ PROFINET است و برای اتصال به کنترلکنندهٔ سازگار با شبکه انتخاب میشود.
جدول مشخصات درایو
| کد درایو | 6SL3210-5FE12-0UF0 |
|---|
| خانواده | SINAMICS V90 PN |
|---|
| توان اعلامشده در دیتاشیت کد | ۲.۵ کیلووات |
|---|
| جریان نامی خروجی / حداکثر | ۷.۸ / ۲۳.۴ آمپر |
|---|
| ولتاژ ورودی | 380 ... 480 V |
|---|
| فاز تغذیه | ۳ فاز |
|---|
| فرکانس شبکه | ۴۵ تا ۶۶ هرتز |
|---|
| رابط اصلی | PROFINET |
|---|
| ورودی / خروجی دیجیتال | ۴ ورودی / ۲ خروجی |
|---|
| خنککاری درایو | فن |
|---|
| درجه حفاظت | IP20 / UL open type |
|---|
| دمای کار نامی | صفر تا ۴۵ درجهٔ سانتیگراد |
|---|
| ارتفاع مرجع نصب | تا ۱۰۰۰ متر؛ شرایط بالاتر طبق کاهش ظرفیت |
|---|
| ابعاد عرض × ارتفاع × عمق | ۱۰۰ × ۱۸۰ × ۲۲۰ میلیمتر |
|---|
| وزن خالص | ۲.۴۵ کیلوگرم |
|---|
تفسیر توان و جریان درایو
برای 6SL3210-5FE12-0UF0، دیتاشیت توان ۲.۵ کیلووات، جریان نامی خروجی ۷.۸ آمپر و جریان بیشینهٔ ۲۳.۴ آمپر را اعلام میکند. جریان بیشینه برای وضعیت گذرا است و ظرفیت دائم محسوب نمیشود. انتخاب موتور باید بر اساس جدول ترکیب مجاز و محدودیت حرارتی موتور و درایو انجام شود؛ مجموع زمان شتابگیری، حرکت و توقف در یک سیکل بر بار حرارتی اثر دارد.
در کدهای این سایز، عدد رایج ۲ کیلووات در نام تجاری، همهٔ ظرفیتهای موتور قابل استفاده را نشان نمیدهد. جدول سازنده برای خانوادهٔ مربوط، موتور تا ۲٫۵ کیلووات را نیز معرفی میکند. انتخاب نهایی باید با کد موتور، نوع انکودر و نسخهٔ درایو تأیید شود؛ این امکان را نمیتوان به سایر برندها یا هر ترکیب با توان بالاتر تعمیم داد.
تغذیه، خروجی موتور و مدار فرمان
ورودی قدرت این درایو 380 ... 480 V است. این نسخه به تغذیهٔ سهفاز کلاس ۴۰۰ ولت نیاز دارد و نباید بهعنوان درایو تکفاز ۲۲۰ ولت انتخاب شود. خروجی موتور، ولتاژ و جریان کنترلشدهٔ مخصوص سرووموتور سازگار است؛ عدد ولتاژ ورودی را نباید یک خروجی ثابت و مستقل از فرمان درایو تلقی کرد.
تغذیهٔ الکترونیک و مدار ترمز موتور باید مطابق نقشهٔ همان نسخه فراهم شوند. منبع ۲۴ ولت فرمان از مدار قدرت جداست و ظرفیت آن با مصرف مدار کنترل و بوبین ترمز انتخاب میشود. قطع و وصل کنتاکتور در مسیر خروجی موتور هنگام فعالبودن درایو روش معمول فرمان حرکت نیست؛ توالی قطع، فعالسازی و ترمز باید در طراحی کنترل تعریف شود.
روش فرمان و ارتباط با کنترلکننده
نسخهٔ PN فرمان و وضعیت محور را از طریق PROFINET با کنترلکنندهٔ سازگار مبادله میکند. کنترلکننده و پروژهٔ اتوماسیون باید از این درایو و تلگرام مورد استفاده پشتیبانی کنند. نام دستگاه، نشانی شبکه و پارامترهای محور باید هماهنگ باشند؛ اتصال فیزیکی کابل شبکه بهتنهایی به معنی آمادهبودن محور برای حرکت نیست.
تفاوت با نسخهٔ PTI
این نسخه ۴ ورودی و ۲ خروجی دیجیتال در دیتاشیت دارد و نباید امکانات کانکتور فرمان پالسی و ورودیهای آنالوگ PTI را به آن نسبت داد. اگر کنترلکنندهٔ موجود فقط پالس و جهت میدهد، انتخاب نسخهٔ PN به بازبینی معماری کنترل نیاز دارد. برای پروژهٔ PROFINET نیز مدل PTI جایگزین مستقیم همین کد نیست.
پارامترگذاری و پایش محور
در راهاندازی شبکهای، مقیاس موقعیت، سرعت مجاز، شتاب، جهت مثبت و محدودهٔ حرکت در کنترلکننده و درایو باید هماهنگ شوند. دادههای وضعیت و خطا برای عیبیابی مفیدند، ولی رفع خطا باید پس از بررسی علت مکانیکی، تغذیه و فیدبک انجام شود. فایلهای پیکربندی و نسخهٔ نرمافزار مهندسی را برای همین دستگاه انتخاب کنید.
تنظیم سروو، فیدبک و دقت حرکت
با شناسایی موتور و تنظیم صحیح پارامترها، درایو میتواند خطای حرکت را بر اساس فیدبک موتور اصلاح کند. تنظیم خودکار و فیلترهای موجود باید در محدودهٔ حرکت ایمن اجرا شوند و نتیجه با بار واقعی بررسی شود. افزایش بیدلیل بهرهٔ حلقه، لقی کوپلینگ یا تنظیم نامناسب فیلتر میتواند باعث صدا و نوسان شود. دقت نهایی به کل زنجیرهٔ کنترل و مکانیک وابسته است.
کنترل فیدبک موتور را نباید با کنترل تمامبستهٔ بار توسط انکودر دوم یکی دانست. برای خطکش مستقل یا فیدبک دوم، پشتیبانی کنترلکننده و مسیر اندازهگیری جداگانه باید بررسی شود. در انتخاب جایگزین، نوع انکودر، شناسهٔ موتور و خانوادهٔ کابل باید با درایو هماهنگ باشند.
توقف، انرژی برگشتی و ترمز موتور
هنگام کاهش سرعت، انرژی مکانیکی میتواند به لینک DC درایو برگردد. ظرفیت جذب این انرژی به مدار ترمز، مقاومت داخلی یا خارجی مجاز و سیکل حرکت بستگی دارد. نیاز به مقاومت خارجی باید از روی انرژی هر توقف و تکرار آن محاسبه شود؛ مقاومت با مقدار اهم دلخواه یا توان نامتناسب نباید انتخاب شود. وجود مدار مدیریت ترمز به معنی همراهبودن مقاومت خارجی در سفارش نیست.
ترمز نگهدارندهٔ موتور و مقاومت تخلیهٔ انرژی دو وظیفهٔ مستقل دارند. ترمز نگهدارنده محور ساکن را نگه میدارد؛ مقاومت، انرژی برگشتی را به گرما تبدیل میکند. در توقف عادی، کاهش سرعت با کنترل سروو انجام میشود و ترمز مکانیکی پس از رسیدن به وضعیت مناسب بسته میشود. طراحی مدار توقف باید با نوع بار، بهویژه محور عمودی، هماهنگ باشد.
تابع STO
تابع Safe Torque Off در معماری V90 برای جلوگیری از تولید گشتاور به کار میرود و باید طبق راهنمای نسخه و مدار ایمنی اجرا و آزمون شود. STO تغذیهٔ شبکه را ایزوله نمیکند و بهتنهایی بار عمودی را نگه نمیدارد. توقف کنترلشده، ترمز نگهدارنده و قطع ایمن تغذیه، هرکدام نیاز طراحی خود را دارند.
آپشنها و اقلام لازم برای راهاندازی
کابل، کانکتور و اتصال به کنترلر
برای ارتباط اصلی، کابل و کانکتور صنعتی مناسب PROFINET و توپولوژی موردنظر لازم است. کابل قدرت، کابل انکودر و اتصال ترمز موتور مستقل انتخاب میشوند. نوع انکودر و طول کابل باید در سفارش مشخص باشند تا کانکتورهای موتور و درایو هماهنگ باشند.
حفاظت ورودی، فیلتر و تهویه
کلید یا فیوز ورودی، منبع فرمان و تجهیزات موردنیاز EMC بر اساس شبکه و راهنما انتخاب میشوند. فیلتر، راکتور یا مقاومت ترمز فقط در صورت نیاز و با کد سازگار اضافه شوند؛ همهٔ این اقلام جزو بستهٔ پایه نیستند. در محیط دارای گردوغبار، فن و فیلتر تابلو باید طوری طراحی شوند که مسیر خنککاری مسدود نشود.
ابعاد و شرایط نصب درایو
ابعاد این کد برابر عرض ۱۰۰ میلیمتر، ارتفاع ۱۸۰ میلیمتر و عمق ۲۲۰ میلیمتر و وزن آن ۲.۴۵ کیلوگرم است. خنککاری با فن انجام میشود؛ مسیر هوای ورودی و خروجی باید باز باشد. دمای کار نامی صفر تا ۴۵ درجهٔ سانتیگراد و ارتفاع مرجع نصب تا ۱۰۰۰ متر است؛ برای شرایط شدیدتر، منحنی کاهش ظرفیت راهنما ملاک قرار گیرد.
درجه حفاظت IP20 برای نصب داخل تابلو مناسب در نظر گرفته میشود و به معنی مقاومت در برابر آب یا گردوغبار صنعتی نیست. کابلهای قدرت و فیدبک باید با مسیر و شیلد مناسب نصب شوند. فضای خم کابل و دسترسی به ترمینالها علاوه بر ابعاد بدنه لازم است. پس از نصب، جهت حرکت، محدودیتهای مکانیکی، توقف، ترمز و عملکرد خطاها با بار واقعی بررسی شوند.
کاربردها و معیار انتخاب محور
کاربرد این درایو به موتور و کنترلر هماهنگ آن وابسته است. برای محورهای موقعیتیابی، تغذیه یا انتقال، ابتدا سیکل حرکت، گشتاور و سرعت موتور تعیین میشوند و سپس ظرفیت درایو و نوع رابط انتخاب میشود. اگر سیستم بر پایهٔ PROFINET طراحی شده، پشتیبانی پروژه و کنترلر از همین مدل تأیید شود.
در راهاندازی اولیه، مشخصات موتور و مکانیک، جهت مثبت، مرجعیابی، حد سرعت و شتاب و رفتار توقف ثبت شوند. تست با مسیر کوتاه و بار کنترلشده آغاز شود و پس از اطمینان از عملکرد فیدبک و توقف، تنظیمات برای سیکل واقعی بهینه شوند. نگهداری نسخهٔ پشتیبان پارامترها و مشخصات کابلها، تعویض و عیبیابی آینده را سادهتر میکند.
پرسشهای متداول
آیا نسخههای PTI، PN و V70 جایگزین مستقیم هم هستند؟
خیر. رابط فرمان، پورتها، نرمافزار و کنترلر سازگار متفاوتاند؛ جایگزینی باید بر اساس کد کامل و نقشهٔ ماشین بررسی شود.
آیا جریان بیشینه را میتوان دائماً استفاده کرد؟
خیر؛ جریان نامی این کد ۷.۸ آمپر است. استفاده از جریان بیشینه به زمان، سیکل بار و محدودیت حرارتی وابسته است.
آیا مقاومت ترمز و ترمز موتور یک قطعهاند؟
خیر؛ مقاومت، انرژی برگشتی را تخلیه میکند و ترمز نگهدارنده محور ساکن را نگه میدارد. هرکدام باید جداگانه انتخاب شوند.
خرید و استعلام قیمت از آوا الکتریک
برای استعلام قیمت و موجودی سروودرایو زیمنس SINAMICS V90 PN، کد کامل 6SL3210-5FE12-0UF0 را به آوا الکتریک اعلام کنید. نوع کنترلکننده، ولتاژ شبکه، سرعت و گشتاور لازم، اینرسی بار، نوع محور، نیاز به ترمز و طول کابلها را ارائه کنید. قیمت و زمان تأمین باید برای همین پسوند و تجهیزات توافقشده بررسی شود؛ شباهت ظاهری یا یکسانبودن توان برای جایگزینی کافی نیست.
مدارک فنی محصول
مشخصات زیمنس برای 6SL3210-5FE12-0UF0
هنوز نظری ثبت نشده است. اولین نفر باشید!