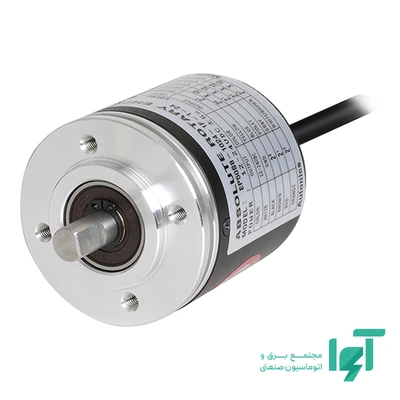
انکودر مطلق تکدور آتونیکس EP50S8-1024-1F-N-24 موقعیت محور را در هزاروبیستوچهار بخش از یک دور با کد BCD گزارش میکند. این مدل بدنه پنجاهمیلیمتری و شفت توپر هشتمیلیمتری دارد و خروجی موازی NPN آن باید به ورودیهای سازگار کنترلر متصل شود. نوع کد، جهت افزایش مقدار و مدار خروجی، هر سه در انتخاب و برنامهنویسی این نسخه نقش دارند.
موقعیت مطلق تکدور چه اطلاعاتی میدهد؟
در این ساختار، هر موقعیت داخل یک دور با ترکیبی از بیتهای خروجی مشخص میشود. کنترلر برای شناخت موقعیت آن دور، به جمعکردن پالسهای قبلی وابسته نیست. با برقرارشدن تغذیه و معتبرشدن سیگنالها، کد خوانده میشود؛ بااینحال، مبدأ مکانیکی دستگاه باید هنگام نصب با مقدار خواندهشده هماهنگ شود.
تکدوربودن یعنی موقعیت متناظر در دورهای متوالی دوباره همان کد را دارد. اگر محور چند دور میچرخد و شماره دور نیز اهمیت دارد، این اطلاعات بهتنهایی کافی نیست. نصب روی محور خروجی گیربکس یا استفاده در میز تقسیم باید با نسبت انتقال و محدوده حرکت واقعی هماهنگ باشد.
هزاروبیستوچهار موقعیت و سیزده خط داده
رزولوشن هزاروبیستوچهار موقعیت در دور، تقسیمبندی نامی زاویه را مشخص میکند. برای محاسبه گام هندسی، سیصدوشصت درجه را بر هزاروبیستوچهار تقسیم کنید. این محاسبه، تلرانس واقعی موقعیت یا پهنای هر پالس در نمودار زمانی سازنده نیست؛ دقت نهایی ماشین به لقی، هممحوری و روش نمونهبرداری نیز وابسته است.
تقسیمبندی هزاروبیستوچهارتایی برای مشاهده تغییرات کوچکتر زاویه نسبت به نسخههای کمتقسیم مفید است. انتخاب این رزولوشن زمانی نتیجه میدهد که خواندن کد و اتصال مکانیکی نیز متناسب باشند؛ افزایش تعداد موقعیتها خطای گیربکس یا کوپلینگ را حذف نمیکند.
این مدل سیزده خط داده موازی دارد. تعداد بیت با تعداد سیم کل کابل یا تعداد کانالهای یک انکودر افزایشی یکسان نیست. هر خط باید در ورودی درست قرار گیرد و وزن یا نقش آن در برنامه مطابق کد همین مدل تعریف شود.
خواندن کد BCD
در کد BCD، رقمهای دهدهی جداگانه با بیتها نمایش داده میشوند. کنترلر باید ابتدا وزن بیتهای هر مرتبه دهدهی را تشخیص دهد و سپس عدد موقعیت را بسازد. تبدیل مستقیم تمام خطوط به یک عدد باینری معمولی، در بخشهایی از دور مقدار نادرست ایجاد میکند.
به همین دلیل تعداد خطوط کد BCD میتواند از تعداد بیت لازم برای نمایش باینری همان تعداد موقعیت بیشتر باشد. هنگام تعویض با مدل Binary یا Gray، نگاشت ورودی و روش تبدیل برنامه باید تغییر کند؛ یکسانبودن بدنه یا رزولوشن کافی نیست.
جهت افزایش کد و مبدأ دستگاه
حرف F در کد این مدل به افزایش مقدار خروجی در جهت ساعتگرد CW اشاره دارد. جهت را از نمای مرجع سازنده تعیین کنید؛ مشاهده محور از سمت مخالف میتواند برداشت جهت را برعکس کند. در راهاندازی، محور را آهسته حرکت دهید و تغییر مقدار خواندهشده را با جهت مثبت دستگاه تطبیق دهید.
این مشخصه، ترتیب افزایش کد است و به معنی ممنوعبودن چرخش در جهت مقابل نیست. در برنامه، نقطه گذار از آخرین موقعیت به اولین موقعیت را نیز در نظر بگیرید؛ این گذار نباید بهعنوان جهش بزرگ مکانیکی تفسیر شود.
خروجی NPN و تغذیه
ترانزیستورهای خروجی NPN هنگام فعالشدن، مسیر جریان را به سمت منفی تغذیه برقرار میکنند. ورودی کنترلر باید برای دریافت این ساختار و سطح ولتاژ آن مناسب باشد. مشترک ورودی و مدار بار را با نقشه همین مدل تطبیق دهید؛ خروجی کد موقعیت، کنتاکت خشک رله نیست.
ولتاژهای نامی سازگار ثبتشده برای این نسخه دوازده و بیستوچهار ولت جریان مستقیم هستند. این مقادیر نامی را با حدود دقیق ولتاژ کاری یا سطح خروجی یکی نگیرید؛ تلرانس و محدوده مجاز از مستند همین مدل کنترل میشوند. انتخاب منبع و ماژول ورودی باید جداگانه انجام شود.
ساختار ترانزیستور را با منطق تفسیر کد یکی نگیرید. سطح فعال خطوط و نمودار منطق خروجی باید هنگام تعریف صفر و یک در کنترلر بررسی شوند. کابل داده را از سیم قدرت و خروجی اینورتر جدا مسیرگذاری کنید و سیمهای استفادهنشده را طبق دستور اتصال عایق کنید.
نصب شفت و جانمایی کابل
شفت هشتمیلیمتری با کوپلینگ مناسب به محور محرک متصل میشود. کوپلینگ بخشی از ناهممحوری مجاز را جبران میکند، اما جای تنظیم صحیح دو محور را نمیگیرد. بار اصلی پولی، غلتک یا مکانیزم را به یاتاقان انکودر منتقل نکنید و پس از نصب، گردش روان محور را کنترل کنید.
قطر پنجاه میلیمتر، قطر بدنه است و طول کامل مجموعه را مشخص نمیکند. فضای کوپلینگ، براکت، پشت بدنه و مسیر خم کابل را جداگانه در نقشه جانمایی بررسی کنید. براکت و کوپلینگ هشتمیلیمتری در اقلام همراه ثبت شدهاند؛ قطر سمت محور محرک و شکل پایه نیز باید تطبیق داده شوند.
اتصال این نسخه کابلی است. کابل را بهگونهای مهار کنید که کشش و ارتعاش مسیر به بدنه و کوپلینگ منتقل نشوند. محل دقیق خروج کابل و جزئیات پسوند کامل را هنگام جانمایی از نقشه همان نسخه کنترل کنید.
درجه حفاظت IP64 برای این مدل ثبت شده است. این درجه را مجوز غوطهوری یا تماس با هر نوع روغن و ماده شیمیایی ندانید. حفاظت عملی به نصب درست، سلامت کابل و شرایط آببندی مجموعه نیز وابسته است.
انتخاب و آزمون دریافت موقعیت
این مدل زمانی انتخاب مناسبی است که سیستم به موقعیت مشخص داخل یک دور نیاز دارد و ورودی کافی برای دریافت کد موازی فراهم است. قبل از خرید، رزولوشن، نوع کد، جهت افزایش، خروجی، تغذیه و ابعاد نصب را همزمان با تجهیز قبلی یا طرح ماشین تطبیق دهید.
برای آزمون، چند موقعیت مکانیکی معلوم را انتخاب و کد دریافتی را ثبت کنید. سپس حرکت در جهت معکوس و عبور از ابتدای دور را بررسی کنید. در سرعت واقعی، زمان معتبرماندن هر موقعیت باید برای ورودی و برنامه کافی باشد؛ خواندن درست محور ثابت بهتنهایی عملکرد صحیح در حرکت را ثابت نمیکند.
پرسشهای متداول
آیا این مدل جایگزین انکودر افزایشی با همان تعداد پالس است؟
روش انتقال اطلاعات متفاوت است. انکودر افزایشی تغییر حرکت را با پالس گزارش میکند، اما این مدل کد موازی موقعیت میدهد. ورودی و برنامه باید برای همین نوع داده طراحی شده باشند.
چرا بعضی زاویهها درست و بعضی دیگر اشتباه خوانده میشوند؟
وزن و ترتیب خطوط، نوع کد انتخابشده در برنامه و منطق سطح فعال را بررسی کنید. خطای دریافت هنگام حرکت نیز میتواند با زمان نمونهبرداری و فیلتر ورودی مرتبط باشد.
آیا موقعیت چند دور با قطع برق حفظ میشود؟
این نسخه موقعیت داخل یک دور را مشخص میکند. شمار دورهای ماشین اطلاعات جداگانهای است و از ویژگی مطلق تکدور نتیجه نمیشود؛ اگر این اطلاعات لازم است، راهکار چنددور باید در طراحی پیشبینی شود.
خرید و استعلام قیمت از آوا الکتریک
برای خرید و استعلام قیمت EP50S8-1024-1F-N-24، کد کامل و تعداد موردنیاز را به مهندس بازرگانی آوا الکتریک اعلام کنید. برای مشاوره، تعداد موقعیتهای موردنیاز، نوع ورودی کنترلر، جهت مثبت محور و مشخصات نصب را ارسال کنید. برای جایگزینی تجهیز قبلی، تصویر پلاک و نقشه اتصال آن را نیز بفرستید تا تفاوت خروجی، تغذیه و نصب پیش از سفارش روشن شود.
برای ارتباط با آوا الکتریک با شماره 03191091031 تماس بگیرید. قیمت، موجودی و اقلام همراه برای همان کد کامل استعلام میشوند.
هنوز نظری ثبت نشده است. اولین نفر باشید!