پک سروو اینوت IMS20B-18M30C15C-4-M44-A با درایو DA200A-E-012-T-2
سروو موتور 3 کیلووات 1500 دور ترمز دار اینوت IMS20B-18M30C15C-4-M44-A یک سروو پک شامل موتور IMS20B-18M30C15C-4-M44-A و درایو DA200A-E-012-T-2 است. موتور با توان نامی 3kW، سرعت نامی 1500rpm و گشتاور پیوسته 19.1N·m برای محورهایی طراحی شده که کنترل دقیق موقعیت، سرعت و گشتاور لازم دارند. این محصول باید بر اساس پروفایل حرکت و اینرسی انتخاب شود؛ برابر بودن توان بهتنهایی صحت انتخاب سروو را تضمین نمیکند.
در یک سروو سیستم، موتور و درایو باید بهصورت یک زوج مهندسی بررسی شوند. ظرفیت پیک درایو، منحنی گشتاور موتور، رزولوشن انکودر، اینرسی بار، ترمز، کابل و صلبیت مکانیک همزمان کیفیت حرکت را تعیین میکنند. مشخصات زیر نهفقط فهرست اعداد، بلکه تفسیر اثر هر پارامتر بر انتخاب و راهاندازی این مدل هستند.
جدول مشخصات فنی
| برند | اینوت |
|---|
| نوع محصول | پک موتور و درایو |
|---|
| خانواده | INVT-DA200A |
|---|
| کد موتور | IMS20B-18M30C15C-4-M44-A |
|---|
| کد درایو | DA200A-E-012-T-2 |
|---|
| توان نامی موتور | 3kW |
|---|
| گشتاور نامی موتور | 19.1N.m |
|---|
| سرعت نامی | 1500rpm |
|---|
| ترمز نگهدارنده | دارد |
|---|
| نوع انکودر | مطلق چنددور مغناطیسی |
|---|
| تفکیکپذیری انکودر | 17 bit |
|---|
| قطر شفت | 35mm |
|---|
| اندازه فلنج | 180mm |
|---|
| درجه حفاظت موتور | IP67 |
|---|
| دمای کار موتور | منفی 10 تا مثبت 40 درجه سانتیگراد؛ بدون یخزدگی |
|---|
| جریان نامی خروجی درایو | 16A |
|---|
| جریان ورودی درایو | 9.6A |
|---|
| تغذیه ورودی درایو | 380VAC-3PH |
|---|
| خروجی درایو | 0-380VAC-3PH |
|---|
| ورودی آنالوگ | ±10VDC |
|---|
| فرمان پالس / موقعیت | 200kpps |
|---|
| رابط ارتباطی درایو | RS485 ؛ USB |
|---|
| کنترل حلقهبسته کامل | دارد |
|---|
| ورودی انکودر دوم | دارد |
|---|
| خنککاری درایو | فن دار |
|---|
| درجه حفاظت درایو | IP20 |
|---|
| دمای کار درایو | از0 تا 55 درجه سانتیگراد |
|---|
| خنککاری موتور | خنککاری طبیعی بدنه |
|---|
| کابل / کانکتور قدرت | DBML-250-05-NW0-00 |
|---|
| کابل انکودر | DBEL-04-05-BI0-04A0 |
|---|
رمزگشایی کد موتور و پیکربندی سروو پک
بخش 18 در کد موتور به فریم مکانیکی 180 میلیمتری اشاره دارد. حرف M کلاس اینرسی متوسط و بخش سرعت، دور نامی 1500rpm را مشخص میکند. کلاس ولتاژ موتور 380 ولت است. پسوند ترمز در کد وجود دارد و موتور از نوع ترمزدار است. فیدبک موتور از نوع انکودر مطلق چنددور مغناطیسی 17 بیتی است.
گشتاور پیوسته، گشتاور پیک و جریان واقعی
گشتاور نامی پیوسته 19.1N·m و گشتاور پیک کوتاهمدت 47.8N·m است؛ یعنی پیک تقریبی 2.50 برابر گشتاور نامی. مقدار پیک فقط در محدوده کوتاهمدت منحنی موتور معتبر است و تکرار آن باید با زمان استراحت، سرعت، دمای سیمپیچ و ظرفیت درایو تطبیق داده شود. جریان نامی موتور در کلاس ولتاژ این کد 9.7A و جریان نامی درجشده در کد درایو 12A است. در این زوج، عدد جریان درایو بالاتر از جریان نامی موتور است؛ بااینحال ملاک اصلی، جدول تطبیق رسمی موتور و درایو و منحنی گشتاور-سرعت مجموعه است. این دو عدد ممکن است بر پایه شرایط آزمون و تعریف حرارتی متفاوت باشند و نباید صرفاً با مقایسه عددی یکی را نامتناسب اعلام کرد. جریان RMS سیکل و دمای واقعی موتور و درایو باید در راهاندازی کنترل شوند. سرعت نامی 1500rpm و حداکثر سرعت مجاز 4500rpm است. حداکثر سرعت برای عبور کوتاهمدت از دور نامی استفاده میشود و در این ناحیه، گشتاور قابلدستیابی مطابق منحنی موتور کاهش پیدا میکند.
درایو انتخابشده و کلاس تغذیه
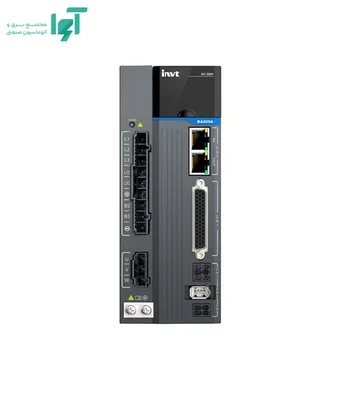
درایو DA200A-E-012-T-2 از خانواده DA200A، سروو درایو نسل جدید با عملکرد دینامیکی بالا و امکانات ایمنی و Full Closed Loop است. کد T به کلاس 380 ولت تعلق دارد و ورودی اصلی آن سهفاز است. توالی و سطح ولتاژ شبکه باید پیش از برقدارکردن کنترل شود. نسخه E برای فرمان پالس و ورودی آنالوگ طراحی شده است. در حالت Open Collector نرخ فرمان تا حدود 200kpps قابل استفاده است. برای رسیدن به سرعت و دقت مطلوب باید Electronic Gear، واحد مهندسی محور، شتاب و فیلتر فرمان تنظیم شوند. Full Closed Loop نیز از طریق ورودی انکودر دوم یا خطکش سمت بار قابل اجراست.
معنای ظرفیت اضافهبار سروو
مرحله قدرت DA200A برای پیک جریان تا سه برابر مقدار نامی طراحی شده است. این ظرفیت باید با گشتاور پیک خود موتور و محدوده کوتاهمدت منحنی گشتاور-سرعت تطبیق داده شود؛ بهخصوص در سیکلهای رفتوبرگشتی، تکرار پیکها میتواند پیش از رسیدن به محدودیت لحظهای، محدودیت حرارتی ایجاد کند. موتور این مدل طبق منحنی رسمی تا حدود 2.50 برابر گشتاور نامی در ناحیه کوتاهمدت ظرفیت دارد. حد واقعی سروو پک، کوچکترِ ظرفیت لحظهای درایو و گشتاور مجاز موتور در سرعت جاری است. بنابراین عبارت سهبرابر را نمیتوان بهصورت مستقل از سرعت، مدت پیک و دمای موتور تفسیر کرد.
انکودر و دقت موقعیت
این موتور به انکودر مطلق چنددور مغناطیسی 17 بیتی مجهز است. رزولوشن اسمی آن 131,072 موقعیت در هر دور است. این عدد تفکیکپذیری فیدبک را نشان میدهد، نه دقت نهایی نوک ابزار یا میز. لقی گیربکس، خطای گام بالاسکرو، صلبیت کوپلینگ، تغییر شکل سازه و تنظیم Gain همگی بر دقت واقعی اثر دارند. کابل انتخابشده از خانواده DBEL-04 و از نوع بدون باتری است؛ بنابراین این کابل بهتنهایی نگهداری شمارش چنددور پس از قطع برق را تضمین نمیکند. برای حفظ اطلاعات Multi-turn باید واحد یا کابل باتریدار سازگار انتخاب و پارامترهای Absolute System فعال شوند.
اینرسی روتور و تطبیق با بار
اینرسی روتور این نسخه 49.3kg·cm² و وزن تقریبی موتور 21.2kg است. برای انتخاب سروو، اینرسی بار پس از انعکاس از گیربکس یا بالاسکرو باید با این مقدار مقایسه شود. نسبت اینرسی مجاز یک عدد جهانی ثابت نیست و به صلبیت مکانیک، سرعت پاسخ، Gain و نوع حرکت بستگی دارد؛ شناسایی اینرسی درایو برای تأیید و تنظیم نهایی استفاده میشود، نه برای جبران انتخاب مکانیکی نامناسب. افزودن ترمز نسبت به نسخه ساده حدود 0.7kg·cm² به اینرسی روتور و 2kg به جرم مجموعه اضافه میکند؛ این تغییر در محورهای رفتوبرگشتی سریع باید در محاسبه شتاب لحاظ شود.
ترمز الکترومغناطیسی و محور عمودی
پسوند M44 نشاندهنده انکودر مغناطیسی 17 بیتی همراه ترمز الکترومغناطیسی است. ترمز یک Holding Brake است و باید از منبع DC مستقل و مدار فرمان مناسب تغذیه شود. توالی صحیح این است که درایو ابتدا گشتاور نگهدارنده ایجاد کند، سپس ترمز آزاد شود؛ هنگام توقف نیز محور به صفر برسد، ترمز بسته شود و بعد Servo OFF انجام گیرد. استفاده از ترمز برای توقف دینامیکی مکرر موجب سایش و کاهش قابلیت نگهداری میشود.
کنترل حلقهبسته کامل و خطای مکانیکی
ورودی انکودر دوم امکان Full Closed Loop را فراهم میکند. با نصب خطکش خطی یا انکودر در سمت بار، درایو بهجای تکیه صرف بر موقعیت شفت موتور، خطای ناشی از لقی و انعطاف انتقال را نیز در حلقه کنترل میبیند. این قابلیت مکانیک فرسوده را تعمیر نمیکند، اما خطای باقیمانده انتقال را بهتر جبران میکند.
محاسبه انتخاب با پروفایل حرکت
محاسبه انتخاب باید بر پایه پروفایل حرکت انجام شود. گشتاور شتاب از رابطه Tacc = Jtotal × α بهدست میآید و با گشتاور بار و اصطکاک جمع میشود. گشتاور مؤثر حرارتی نیز از Trms = √(ΣTi²ti / Σti) محاسبه میشود. شرط صحیح این است که Trms از گشتاور نامی موتور کمتر باشد، پیک محاسبهشده از منحنی کوتاهمدت این مدل تجاوز نکند و سرعت فرمان نیز از 4500rpm بالاتر نرود. در محور عمودی، گشتاور وزن بار حتی در توقف وارد محاسبه RMS و انتخاب ترمز میشود.
تنظیم Gain، Auto-tuning و حذف رزونانس
DA200A از شناسایی اینرسی، جبران موقعیت، تنظیم خودکار، کنترل حلقهبسته کامل با انکودر دوم و الگوریتمهای موتورهای دوار و Direct Drive پشتیبانی میکند. نسخه E این فایل برای فرمان پالس و ورودیهای آنالوگ است و ارتباط RS485 و Type-C را نیز در اختیار قرار میدهد. مرحله قدرت DA200A برای پیک جریان تا سه برابر مقدار نامی طراحی شده است. این ظرفیت باید با گشتاور پیک خود موتور و محدوده کوتاهمدت منحنی گشتاور-سرعت تطبیق داده شود؛ بهخصوص در سیکلهای رفتوبرگشتی، تکرار پیکها میتواند پیش از رسیدن به محدودیت لحظهای، محدودیت حرارتی ایجاد کند. در Commissioning باید دادههای موتور از کد صحیح بارگذاری، جهت انکودر و موتور کنترل و Auto-tuning مناسب اجرا شود. سپس Position Loop Gain، Speed Loop Gain، فیلتر فرمان و Notch Filter بر اساس پاسخ واقعی محور تنظیم شوند. افزایش Gain بدون بررسی رزونانس میتواند صدای سوت، لرزش یا خطای دنبالکردن ایجاد کند.
ایمنی، STO و توقف اضطراری
DA200A از STO با سطح تأییدشده TÜV SIL3 پشتیبانی میکند. STO مسیر تولید گشتاور را غیرفعال میکند، اما محور را نگه نمیدارد و جای قطع کامل برق برای تعمیرات یا ترمز مکانیکی را نمیگیرد. ترمز دینامیکی داخلی DA200A در خطا یا قطع فرمان، زمان توقف آزاد موتور را کاهش میدهد. این عملکرد با ترمز الکترومغناطیسی موتور متفاوت است و برای نگهداری بار استفاده نمیشود. در محور گرانشی، کنتاکت وضعیت ترمز و منطق تأخیر آزادشدن/بستهشدن باید در PLC یا مدار ایمنی مانیتور شوند.
درجه حفاظت، خنککاری و شرایط محیطی
درجه حفاظت موتور IP67 و روش خنککاری آن خنککاری طبیعی بدنه است. شرایط دمایی موتور منفی 10 تا مثبت 40 درجه سانتیگراد؛ بدون یخزدگی و شرایط درایو از0 تا 55 درجه سانتیگراد است. دمای داخل تابلو و انتقال حرارت از فلنج را در ارزیابی ظرفیت پیوسته لحاظ کنید. درجه حفاظت بدنه را به شفت و کانکتور باز تعمیم ندهید؛ اتصال صحیح کابل و آببندی نقاط اتصال ضروری است.
کابل، کانکتور و الزامات EMC
کابل قدرت این پک DBML-250-05-NW0-00 و کابل انکودر DBEL-04-05-BI0-04A0 است. کانکتورها باید بدون کشش مکانیکی و با قفل کامل نصب شوند. کابل قدرت و ترمز از کابل انکودر و پالس جدا عبور کنند و شیلد طبق نقشه EMC به سطح فلزی مناسب متصل شود. برای کابل متحرک باید نسخه Flexible سازگار انتخاب شود؛ کابل معمولی در زنجیر حرکتی بهمرور دچار شکست هادی یا شیلد میشود. ارت موتور باید مستقیم و کمامپدانس باشد. طول کابل، فیلتر EMC و مسیر برگشت جریان فرکانس بالا نیز در طراحی تابلو لحاظ شوند.
کاربردهای مناسب این مدل
این ترکیب برای رولهای چاپ و لمینت، وایندر، فید سنگین، پرس، اکسترودر و محورهای صنعتی با گشتاور نامی بالا؛ همچنین محورهای عمودی و بارهای گرانشی، مشروط به طراحی صحیح ترمز و ایمنی مناسب است. انتخاب نهایی باید با زمان سیکل، نسبت انتقال، شعاع پولی یا گام بالاسکرو و محدودیت حرارتی تأیید شود.
محدودیتها و موارد نامناسب
ترمز آن برای توقف تکراری دینامیکی طراحی نشده است.
راهاندازی مهندسی
پیش از Servo ON باید کد موتور صحیح در درایو انتخاب شود، کابل قدرت و انکودر از نظر پینآوت کنترل شوند و محور در وضعیت ایمن قرار گیرد. پس از بررسی جهت حرکت، Auto-tuning و شناسایی اینرسی اجرا میشود. سپس حد گشتاور، سرعت، Soft Limit، خطای دنبالکردن، زمان توقف و منطق ترمز تنظیم میشوند. آزمایش ابتدا بدون بار و با سرعت کم انجام میشود و پس از ثبت جریان، گشتاور و خطای موقعیت، پروفایل واقعی ماشین اعمال میشود.
مشخصات کلیدی این پیکربندی
- توان نامی موتور: 3kW
- گشتاور نامی: 19.1N·m
- گشتاور پیک کوتاهمدت: 47.8N·m
- سرعت نامی / حداکثر: 1500 / 4500rpm
- جریان نامی موتور: 9.7A
- فیدبک: انکودر مطلق چنددور مغناطیسی 17 بیتی با 131,072 موقعیت در هر دور
- اینرسی روتور این نسخه: 49.3kg·cm²
- وزن تقریبی موتور: 21.2kg
- درجه حفاظت موتور: IP65
- ترمز نگهدارنده: دارد
- درایو پیشنهادی: DA200A-E-012-T-2
سؤالات متداول
آیا گشتاور پیک را میتوان بهصورت دائم استفاده کرد؟
خیر. گشتاور پیک فقط در ناحیه کوتاهمدت منحنی مجاز است. برای کار دائم، گشتاور RMS سیکل باید زیر گشتاور نامی و دمای موتور در محدوده مجاز باقی بماند.
آیا رزولوشن انکودر همان دقت مکانیکی محور است؟
خیر. رزولوشن فقط کوچکترین تغییر قابل تشخیص فیدبک را بیان میکند. لقی، صلبیت، گیربکس، بالاسکرو، نصب و تنظیم کنترل، دقت واقعی محور را تعیین میکنند.
چرا جریان موتور و جریان درایو با هم برابر نیستند؟
درایو باید ظرفیت کنترل پیوسته و پیک را داشته باشد، بنابراین ممکن است جریان نامی آن از جریان نامی موتور بیشتر باشد. ملاک انتخاب، جدول تطبیق رسمی و منحنی گشتاور-سرعت است.
آیا ترمز موتور میتواند بار را هنگام حرکت متوقف کند؟
خیر. این ترمز برای نگهداری محور پس از توقف است. توقف دینامیکی باید توسط سروو درایو انجام شود و ترمز پس از نزدیکشدن سرعت به صفر بسته شود.
چه زمانی انکودر دوم لازم است؟
زمانی که لقی یا انعطاف انتقال باعث شود موقعیت واقعی بار با موقعیت شفت موتور متفاوت باشد. خطکش یا انکودر سمت بار امکان بستن حلقه روی خروجی واقعی مکانیزم را فراهم میکند.
ارزیابی تناسب این پیکربندی
IMS20B-18M30C15C-4-M44-A همراه DA200A-E-012-T-2 زمانی انتخاب درستی است که گشتاور RMS زیر 19.1N·m، پیک گشتاور در محدوده منحنی کوتاهمدت و سرعت زیر 4500rpm باقی بماند. اینرسی بار، نوع محور و نیاز به نگهداری بار توسط ترمز نیز باید با پیکربندی این مدل هماهنگ باشند. پس از انتخاب مکانیکی صحیح، شناسایی اینرسی و تنظیم حلقههای کنترل میتواند دقت و زمان نشست مورد انتظار را فراهم کند.
قیمت و خرید از آوا الکتریک
برای استعلام قیمت پک سروو اینوت مدل IMS20B-18M30C15C-4-M44-A، کد کامل، تعداد موردنیاز و مشخصات محور را به آوا الکتریک اعلام کنید. موتور IMS20B-18M30C15C-4-M44-A و درایو DA200A-E-012-T-2 باید در پیشنهاد خرید بهصورت جداگانه مشخص باشند. نوع انکودر، وجود ترمز، کابلها و اقلام همراه را در سفارش روشن کنید. برای جایگزینی تجهیز موجود، تصویر پلاک و نقشه اتصال به بررسی سازگاری کمک میکند. شرایط تأمین، تحویل و خدمات را برای همان سفارش دریافت کنید.
هنوز نظری ثبت نشده است. اولین نفر باشید!