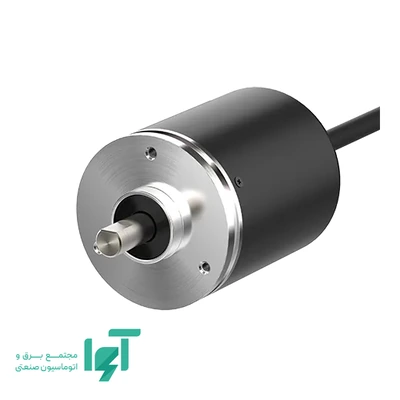
انکودر مطلق تکدور آتونیکس ENP-111R-008P موقعیت زاویهای محور را در قالب کد BCD به کنترلر میدهد. این مدل هشت موقعیت در هر دور، خروجی PNP Open Collector، بدنه شصتمیلیمتری و شفت توپر دهمیلیمتری دارد. تقسیمبندی هشتموقعیتی آن برای تشخیص ایستگاههای یک مکانیزم گردان یا وضعیت مرحلهای محور کاربرد دارد، به شرط آنکه تقسیمبندی مکانیکی دستگاه با خروجی انکودر هماهنگ باشد.
موقعیت مطلق تکدور چه کمکی به کنترل دستگاه میکند؟
در انکودر مطلق، ترکیب بیتهای خروجی نماینده موقعیت محور است؛ کنترلر برای شناخت موقعیت در یک دور، صرفاً به جمعکردن پالسهای قبلی وابسته نیست. پس از برقرارشدن تغذیه و معتبرشدن خروجی، کد موقعیت خوانده میشود. بااینحال، مبدأ مکانیکی دستگاه باید هنگام نصب با کد انکودر تطبیق داده شود؛ مطلقبودن به معنی تنظیم خودکار نقطه صفر ماشین نیست.
ساختار تکدور، موقعیت داخل یک گردش کامل را مشخص میکند. موقعیتهای متناظر در دورهای متوالی همان کد را دارند؛ بنابراین برای تشخیص تعداد دورهای طیشده یا موقعیت یک محور چنددور، باید نیاز سیستم جداگانه بررسی شود. نصب روی محور خروجی گیربکس نیز باید با نسبت تبدیل و محدوده حرکت واقعی دستگاه هماهنگ باشد.
هشت موقعیت در دور و اثر آن بر انتخاب
با تقسیم یک دور کامل بر هشت موقعیت، گام اسمی تقسیمبندی چهلوپنج درجه به دست میآید. این عدد بیانگر تفکیک موقعیت است و بهتنهایی دقت نهایی دستگاه را تعیین نمیکند؛ لقی کوپلینگ، خطای نصب، لقی گیربکس و محل نمونهبرداری هم در نتیجه دخالت دارند. برای میز یا مکانیزم هشتایستگاهی، هر بخش از دور میتواند به یک مرحله برنامه مربوط شود؛ قرارگرفتن واقعی محور در مرکز ایستگاه را باید با تنظیم مکانیکی و منطق کنترل تطبیق داد.
در این نسخه، علاوه بر خطوط کد موقعیت، سیگنالهای زمانبندی TP و بیت توازن EP در نمودار سازنده آمدهاند. این سیگنالها با پالس مرجع Z انکودر افزایشی یکسان نیستند. برای ثبت کد در ناحیه معتبر، روش خواندن ورودیها و سیگنال زمانبندی را مطابق نمودار همین رزولوشن تنظیم کنید؛ تغییر تعداد موقعیتها میتواند آرایش خطوط و پنجره خواندن را تغییر دهد.
جهت افزایش کد CCW و تطبیق با حرکت محور
در این مدل، کد خروجی با چرخش پادساعتگرد در جهت CCW افزایش مییابد. ملاک تشخیص جهت، نمای مرجع سازنده در نقشه نصب است؛ نگاهکردن به محور از سمت مخالف، برداشت جهت را عوض میکند. هنگام راهاندازی، محور را آهسته در جهت مثبت دستگاه بچرخانید و ترتیب تغییر کد را در کنترلر مشاهده کنید.
حرف جهت، نحوه افزایش کد را مشخص میکند و به معنی مجازبودن چرخش فقط در یک جهت نیست. اگر جهت مثبت دستگاه با جهت افزایش کد متفاوت است، تبدیل موقعیت در برنامه یا انتخاب نسخه متناظر باید آگاهانه انجام شود. نقطه عبور از انتهای دور به ابتدای دور نیز باید در منطق مقایسه زاویه لحاظ شود تا این عبور، یک جهش غیرواقعی در حرکت تلقی نشود.
خواندن BCD و سازگاری خروجی PNP
در کد BCD، رقمهای دهدهی با بیتهای کدگذاریشده منتقل میشوند. وزن خطوط را از جدول اتصال همین مدل در برنامه تعریف کنید؛ تبدیل همه سیمها به یک عدد باینری معمولی میتواند مقدار اشتباه ایجاد کند. مثبتبودن منطق این نسخه نیز باید در تنظیم ورودی و تفسیر صفر و یک لحاظ شود.
خروجی PNP کلکتور باز در وضعیت فعال، جریان را از سمت مثبت تغذیه به مدار ورودی سازگار میدهد. نوع مشترک ورودیهای کنترلر، سطح ولتاژ قابل قبول و بار هر خط باید با این ساختار هماهنگ باشند. خروجی کد موقعیت برای انتقال اطلاعات است؛ از آن برای راهاندازی مستقیم موتور یا بار قدرت استفاده نمیشود.
حداکثر جریان بار اعلامشده برای خروجی، سیودو میلیآمپر است و ولتاژ سطح فعال میتواند تا یک ممیز پنج ولت از ولتاژ تغذیه پایینتر باشد. در انتخاب ورودی، آستانه تشخیص سطح بالا را با این اختلاف بررسی کنید. مشابهبودن کانکتور یا تعداد سیمها بهتنهایی سازگاری الکتریکی با انکودر قبلی را ثابت نمیکند.
تغذیه، سرعت و محدودیت دریافت داده
تغذیه این کد دوازده تا بیستوچهار ولت جریان مستقیم، با تلرانس اعلامشده پنج درصد است. منبع پنجولتی متعلق به نسخه دیگری از این خانواده است و نباید با این کد اشتباه شود. ولتاژ را در محل ورود کابل به انکودر و در شرایط کار دستگاه کنترل کنید تا افت مسیر یا نوسان منبع باعث ناپایداری داده نشود.
حداکثر فرکانس پاسخ سری بیست کیلوهرتز و حد مکانیکی سرعت سههزاروششصد دور در دقیقه است. برای این رزولوشن، سقف مکانیکی را باید جدا از محدودیت پاسخ الکتریکی رعایت کرد. سرعت نمونهبرداری و فیلتر ورودی کنترلر نیز باید برای زمان ماند هر موقعیت کافی باشند؛ توانایی خود انکودر، تضمین خواندن صحیح توسط هر ماژول ورودی نیست.
نصب شفت توپر و مسیر کابل
بدنه دارای قطر شصت میلیمتر و شفت توپر دارای قطر ده میلیمتر است. قطر بدنه، طول کامل مجموعه یا اندازه فضای لازم برای کوپلینگ را بیان نمیکند؛ جانمایی پایه، فاصله محورها و فضای پشت بدنه را از نقشه مکانیکی کنترل کنید. اتصال محور محرک به شفت انکودر باید بدون اعمال نیروی خمشی یا کشش محوری نامناسب انجام شود.
کوپلینگ مناسب، ناهممحوری محدود را جبران میکند، اما جایگزین همراستاسازی صحیح نیست. شفت انکودر نباید نقش تکیهگاه بار اصلی مکانیزم را داشته باشد. پس از بستن پایه و کوپلینگ، حرکت را با سرعت کم بررسی کنید؛ گیرکردن، لرزش یا تغییر نامنظم کد نشانه نیاز به بازبینی اتصال است.
کابل این سری از پشت بدنه و در امتداد محور خارج میشود. برای خمکردن و مهار کابل در پشت پایه فضا بگذارید و مسیر آن را از سیمهای قدرت موتور و خروجی اینورتر جدا کنید. سیمبندی را با نقشه همین رزولوشن انجام دهید؛ رنگ یا نقش یک سیم را از مدل دیگری که تعداد موقعیت متفاوت دارد منتقل نکنید. سازنده براکت نصب و کوپلینگ را در فهرست متعلقات آورده است؛ هنگام استعلام، ترکیب دقیق اقلام سفارش نیز مشخص شود.
شرایط محیط و کاربرد مناسب
درجه حفاظت IP50 برای این مدل ثبت شده است. این درجه، حفاظت در برابر آب را تضمین نمیکند؛ برای نصب نزدیک شستوشو یا پاشش مایع، محفظه و روش حفاظت مناسب لازم است. وجود حفاظ مکانیکی نیز نباید دسترسی آب از مسیر کابل یا محل محور را نادیده بگیرد.
در مکانیزمهای تقسیمکننده، تعویض ایستگاه یا انتخاب وضعیت گردان، تعداد هشت موقعیت میتواند تعریف مراحل را ساده کند. انتخاب این مدل زمانی معنا دارد که تعداد مراحل و نسبت انتقال با همین تقسیمبندی سازگار باشند؛ صرف زیادبودن قطر بدنه یا مطلقبودن خروجی دلیل انتخاب برای هر ماشین نیست.
پرسشهای متداول
چرا پس از تعویض انکودر، شماره ایستگاه درست نمایش داده نمیشود؟
جهت افزایش کد، ترتیب وزن بیتها، منطق مثبت و تنظیم مبدأ مکانیکی را کنترل کنید. اگر تعداد موقعیتهای مدل جدید با قبلی متفاوت باشد، نگاشت ایستگاهها و سیمهای داده نیز باید با مستند همان کد تطبیق داده شوند؛ فقط تغییر نام مدل در برنامه کافی نیست.
آیا این مدل مستقیماً به ورودی A و B شمارنده وصل میشود؟
خروجی اصلی این انکودر کد موازی موقعیت است. ورودی مخصوص پالس A و B برای انکودر افزایشی، روش دیگری از دریافت اطلاعات دارد؛ باید از ورودی و برنامهای استفاده شود که کد و سیگنالهای همراه این مدل را درست بخواند.
آیا با قطع برق، تعداد دورهای طیشده هم حفظ میشود؟
ساختار این مدل تکدور است و موقعیت داخل یک دور را مشخص میکند. حفظ یا بازیابی شمار دورهای ماشین را نمیتوان از ویژگی مطلق تکدور نتیجه گرفت؛ اگر تعداد دور در فرایند مهم است، راهکار مربوط به آن باید در طراحی سیستم تعریف شود.
خرید و استعلام قیمت از آوا الکتریک
برای خرید و استعلام قیمت ENP-111R-008P، کد کامل و تعداد موردنیاز را به مهندس بازرگانی آوا الکتریک اعلام کنید. برای مشاوره، تعداد ایستگاهها یا تفکیک زاویه موردنیاز، جهت حرکت، سرعت محور، نوع ورودی کنترلر و مشخصات نصب را بفرستید. در جایگزینی تجهیز قبلی، تصویر پلاک و نقشه اتصال آن به تطبیق رزولوشن و جهت کد کمک میکند.
برای ارتباط با آوا الکتریک با شماره 03191091031 تماس بگیرید. قیمت، موجودی و اقلام همراه سفارش برای همان کد کامل استعلام میشوند.
هنوز نظری ثبت نشده است. اولین نفر باشید!