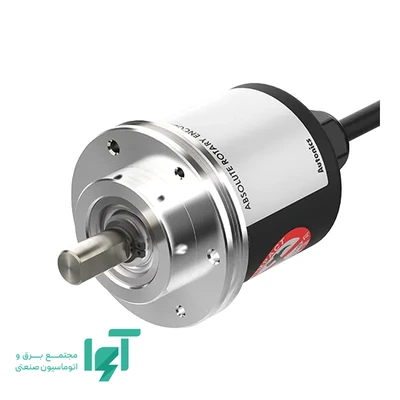
انکودر مطلق تکدور آتونیکس EP58SC10-1024-3F-N-24 برای خواندن موقعیت زاویهای محور با هزاروبیستوچهار موقعیت در هر دور به کار میرود. این نسخه کد Gray را بهصورت داده موازی دهبیتی و با خروجی NPN Open Collector ارائه میکند. بدنه پنجاهوهشتمیلیمتری، شفت توپر دهمیلیمتری و فلنج Clamping آن باید با فضای نصب و اتصال محور دستگاه تطبیق داده شوند.
شناخت موقعیت در یک دور، بدون وابستگی به شمارش پالس
در ساختار مطلق، ترکیب بیتهای خروجی نشاندهنده موقعیت محور است. کنترلر پس از برقرارشدن تغذیه و معتبرشدن داده، موقعیت داخل دور را از کد دریافت میکند؛ برای این کار به شمارش تمام حرکتهای قبلی از یک نقطه شروع وابسته نیست. تنظیم مبدأ دستگاه همچنان لازم است تا زاویه مکانیکی موردنظر با عدد خواندهشده رابطه مشخص داشته باشد.
این مدل تکدور است؛ با پایان هر دور، موقعیتهای دور بعد همان الگوی تکرارشونده را دارند. اگر چند گردش محور به یک کورس حرکت خطی مربوط میشود، تعداد دور و نسبت انتقال نیز باید در طراحی لحاظ شوند. مطلق تکدور را بهتنهایی معادل سنجش مطلق تمام کورس یک مکانیزم چنددور در نظر نگیرید.
تفکیک هزاروبیستوچهارموقعیتی و تبدیل آن به زاویه
گام اسمی حاصل از تقسیم یک دور کامل بر تعداد موقعیتهای این مدل، حدود سیصد و پنجاهودو هزارم درجه است. این مقدار اندازه تقسیمبندی زاویه را نشان میدهد، نه تضمین دقت کل ماشین. هممحوری، لقی انتقال و روش تثبیت محور روی خطای نهایی اثر دارند. این تفکیک برای تعریف محدودههای زاویهای کوچکتر نسبت به نسخههای کمرزولوشن مفید است، اما داده بیشتری در زمان کوتاهتر تغییر میکند و ورودی کنترلر باید همگام با حرکت بخواند.
کد Gray و نحوه خواندن داده موازی
در کد Gray، در گذارهای مجاورِ الگوی کد، تغییر بیتها محدود میشود و این ویژگی به کاهش ابهام ناشی از تغییر همزمان چند خط کمک میکند. مقدار دریافتی Gray را نباید مستقیماً مثل عدد باینری عادی به زاویه تبدیل کرد؛ ابتدا تبدیل کد متناسب با جدول سازنده انجام میشود. این ویژگی جایگزین سیمبندی صحیح یا نمونهبرداری معتبر نیست.
داده موقعیت این نسخه ده بیت دارد. تعداد بیتهای داده با تعداد کل رشتههای کابل یکی نیست، زیرا تغذیه و سایر سیمهای تعریفشده در نقشه نیز نقش خود را دارند. تعداد بیت و قالب کد را با ماژول ورودی و برنامه دستگاه تطبیق دهید؛ تعداد مشابه سیمها، دلیل همسانبودن قالب داده دو انکودر نیست.
خروجی NPN و تغذیه همین نسخه
خروجی NPN کلکتور باز در حالت فعال، جریان را به سمت منفی تغذیه میکشد. مدار ورودی باید جریان لازم را از سمت مثبت فراهم کند و مشترکهای تغذیه طبق نقشه وصل شوند. این ساختار با خروجی PNP تفاوت الکتریکی دارد؛ تغییر نوع خروجی فقط با معکوسکردن یک گزینه نرمافزاری جبران نمیشود.
تغذیه این کد دوازده تا بیستوچهار ولت جریان مستقیم با تلرانس پنج درصد است. هنگام انتخاب جایگزین، پسوند تغذیه را نیز کنار رزولوشن و خروجی بررسی کنید؛ نسخههای پنجولتی همین خانواده شرایط تغذیه یکسانی ندارند. اندازهگیری ولتاژ در محل انکودر کمک میکند افت مسیر از ولتاژ نامی منبع تفکیک شود.
جهت افزایش کد CW
در نسخه حاضر، افزایش کد با چرخش ساعتگرد و جهت CW تعریف شده است. جهت را با نمای مرجع سازنده مقایسه کنید، زیرا مشاهده از انتهای مخالف محور برداشت ساعتگرد و پادساعتگرد را تغییر میدهد. حرف جهت، ترتیب افزایش موقعیت را تعیین میکند و محدودکردن مکانیکی حرکت به یک جهت از آن نتیجه نمیشود.
در راهاندازی، محور را با سرعت کم در جهت مثبت دستگاه حرکت دهید و افزایش یا کاهش مقدار موقعیت را ببینید. سپس نقطه عبور از پایان دور به ابتدای دور را بررسی کنید. این آزمون، اشتباه در جهت، وزن بیتها یا تبدیل کد را پیش از اتصال منطق توقف و حرکت به داده انکودر آشکار میکند.
سرعت محور و زمان دریافت موقعیت
حداکثر فرکانس پاسخ این سری سیوپنج کیلوهرتز و حداکثر سرعت مکانیکی سههزار دور در دقیقه است. با استفاده از رابطه فرکانس پاسخ تقسیم بر رزولوشن و ضرب در شصت، سقف الکتریکی این مدل حدود دوهزاروپنجاهویک دور در دقیقه به دست میآید؛ برای انتخاب سرعت، مقدار محدودکنندهتر ملاک است. زمان اسکن، فیلتر ورودی و شیوه ثبت همزمان خطوط در کنترلر نیز باید برای سرعت انتخابشده کافی باشند.
رزولوشن بیشتر، فاصله زاویهای بین تغییرات کد را کم میکند. در سرعت ثابت، فرصت خواندن هر موقعیت کوتاهتر میشود؛ بنابراین ارتقای رزولوشن بدون بررسی ورودی دستگاه الزاماً اندازهگیری بهتری نمیدهد. برای ثبت قابل اعتماد، داده موقعیت را با محور در حرکت و با تجهیزات قدرت مجاور روشن نیز آزمایش کنید.
فلنج Clamping، شفت و اتصال کابل
بدنه پنجاهوهشت میلیمتر و شفت توپر ده میلیمتر قطر دارند. فلنج Clamping باید با سطح گیرش و پایه دستگاه هماهنگ باشد؛ فقط یکسانبودن قطر شفت برای تعویض انکودر کافی نیست. قطر بدنه را بهجای طول مجموعه یا فاصله سوراخهای نصب به کار نبرید و این موارد را از نقشه مکانیکی همان سری کنترل کنید.
کوپلینگ دهمیلیمتری و براکت در اقلام همراه این مدل ذکر شدهاند. اندازه سمت محور محرک و روش تثبیت کوپلینگ را با دستگاه تطبیق دهید؛ وجود کوپلینگ، مجوز اعمال بار شعاعی یا محوری اضافی به شفت نیست. تکیهگاه بار اصلی را مستقل از انکودر طراحی کنید و پس از نصب، گردش روان و نبود لقی را بررسی کنید.
کابل بهصورت محوری از پشت بدنه خارج میشود. فضای مهار و خم کابل را پشت محل نصب باقی بگذارید و رشتههای داده را از مسیر قدرت اینورتر و موتور جدا کنید. آرایش سیمها را از نقشه همین نوع کد بگیرید؛ BCD، Binary و Gray میتوانند تعداد یا نقش متفاوتی برای خطوط داده داشته باشند.
محیط نصب و معیار کاربرد
درجه حفاظت این مدل IP50 است و حفاظت در برابر آب را تضمین نمیکند. نصب در معرض پاشش مایع یا شستوشو به حفاظت متناسب نیاز دارد. دمای محیط کاری اعلامشده از منفی ده تا مثبت هفتاد درجه سلسیوس است و شرایط باید بدون یخزدگی و میعان باشد؛ شرایط داخل محفظه و کنار موتور را مبنای بررسی قرار دهید.
برای پایش زاویه میز گردان، محور انتخاب وضعیت یا مکانیزمی که موقعیت داخل یک دور اهمیت دارد، سه عامل را با هم بسنجید: تفکیک هزاروبیستوچهارموقعیتی، امکان خواندن Gray و سازگاری خروجی NPN. اگر ورودی موجود فقط پالس افزایشی دریافت میکند، انتخاب این مدل به صرف یکسانبودن شفت یا تغذیه کافی نیست.
پرسشهای متداول
آیا مدل هماندازه با کد خروجی متفاوت جایگزین مستقیم است؟
خیر؛ علاوه بر ابعاد، قالب کد، تعداد خطوط داده، جهت افزایش و مدار خروجی باید تطبیق داده شوند. تغییر BCD به Gray یا Binary معمولاً به بازبینی تبدیل کد و اتصال ورودی نیاز دارد.
چرا داده در حالت توقف درست است ولی هنگام حرکت خطا دارد؟
ناهماهنگی زمان خواندن خطوط، فیلتر کند ورودی، اختلال مسیر کابل یا نزدیکشدن به محدودیت پاسخ را بررسی کنید. ابتدا سرعت را کاهش دهید و داده را ثبت کنید تا تفاوت خطای ثابت سیمبندی با خطای وابسته به حرکت مشخص شود.
آیا مطلقبودن، تنظیم صفر مکانیکی را حذف میکند؟
کد موقعیت انکودر مستقل از شمارش حرکتهای قبلی است، اما باید معلوم شود کدام کد با مبدأ دستگاه متناظر است. نصب مکانیکی یا جابهجایی کوپلینگ میتواند این تطبیق را عوض کند و نیاز به تنظیم مجدد داشته باشد.
خرید و استعلام قیمت از آوا الکتریک
برای خرید و استعلام قیمت EP58SC10-1024-3F-N-24، کد کامل و تعداد را به مهندس بازرگانی آوا الکتریک اعلام کنید. برای بررسی انتخاب، رزولوشن موردنیاز، سرعت محور، نوع ماژول ورودی، جهت حرکت و ابعاد محل نصب را بفرستید. تصویر پلاک تجهیز قبلی و نقشه اتصال آن برای تطبیق نوع کد و تغذیه کاربرد دارد.
برای ارتباط با آوا الکتریک با شماره 03191091031 تماس بگیرید. موجودی، قیمت و اقلام سفارش بر اساس کد کامل بررسی میشوند.
هنوز نظری ثبت نشده است. اولین نفر باشید!