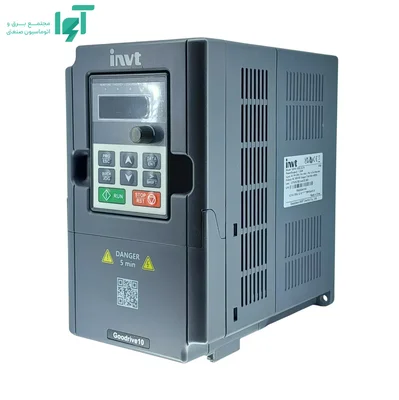
اینورتر تکفاز 1.5kW اینوت GD10-1R5G-S2-B
اینورتر تکفاز 1.5kW اینوت GD10-1R5G-S2-B از خانواده GD10، درایو کامپکت اقتصادی برای کنترل عمومی موتورهای آسنکرون است. این کد با ظرفیت 1.5kW و جریان خروجی 7.5A برای کنترل موتور آسنکرون سهفاز طراحی شده است. عملکرد صحیح آن به تطبیق جریان و منحنی گشتاور بار، ورود دقیق اطلاعات موتور و طراحی درست ترمز، کابل، حفاظت و تهویه وابسته است.
این مدل باید بهعنوان بخشی از یک سیستم درایو بررسی شود. موتور، شبکه، کابل، بار مکانیکی، PLC، مقاومت ترمز و محیط نصب بر عملکرد نهایی اثر میگذارند. به همین دلیل انتخاب حرفهای با یکسانکردن عدد کیلووات تمام نمیشود.
شناسه فنی و کلاس تغذیه
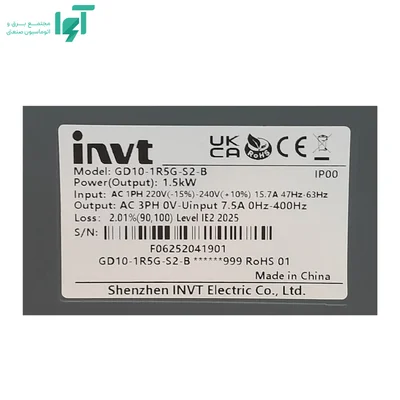
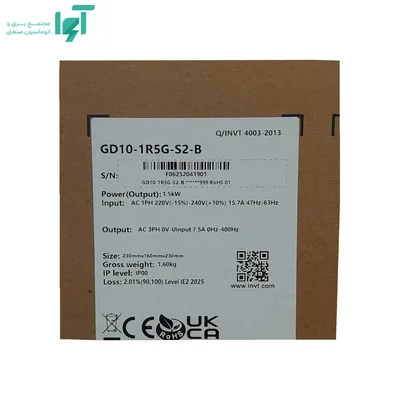
شناسه GD10-1R5G-S2-B ظرفیت و کلاس برق این پیکربندی را مشخص میکند. تغذیه آن ورودی تکفاز 200 تا 240 ولت AC و خروجی سهفاز متناسب با باس DC درایو است. خروجی سهفاز در محدوده فرکانس 0 تا 400Hz تنظیم میشود. فرکانس خروجی بالا الزاماً به معنی توان یا گشتاور بیشتر نیست؛ پس از فرکانس پایه، موتور معمولاً وارد ناحیه تضعیف شار میشود و ظرفیت گشتاور کاهش مییابد. همچنین خروجی PWM درایو را نباید با برق سینوسی شبکه یکسان فرض کرد.
تفسیر پسوندهای کد سفارش
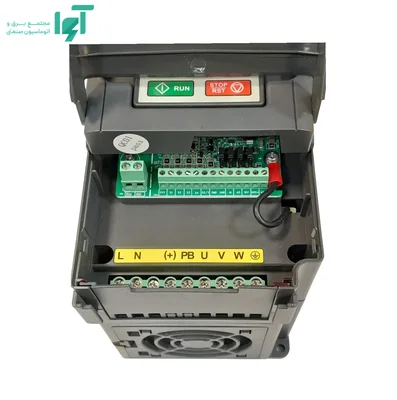
پسوند B در نامگذاری این مدل به پیکربندی ترمز مربوط است، اما راهنمای جدید INVT دسترسی واحد ترمز را وابسته به سری ساخت اعلام میکند. پیش از اتصال مقاومت، وجود ترمینالهای PB و (+)، پلاک و سری ساخت دستگاه باید کنترل شوند.
توان نامی، جریان خروجی و معیار صحیح انتخاب
توان نامی این مدل 1.5kW و جریان خروجی نامی آن 7.5A است. جریان خروجی نامی ظرفیت پیوسته مرحله قدرت را نشان میدهد و باید با جریان Full Load پلاک موتور مقایسه شود. اگر جریان پلاک موتور از جریان نامی درایو بیشتر باشد، برابر بودن توان نامی بهتنهایی انتخاب را معتبر نمیکند. در موتورهای قدیمی، راندمان پایین، ضریب توان نامناسب یا کار در ارتفاع و دمای بالا، حاشیه جریان اهمیت بیشتری پیدا میکند. این توان در رده کمتوان قرار میگیرد. در این محدوده، کیفیت سیمکشی فرمان، تهویه فشرده تابلو، فرکانس حامل و تطبیق جریان موتور معمولاً بیش از بزرگکردن بیدلیل توان درایو بر نتیجه اثر دارند.
ظرفیت اضافهبار و معنای واقعی آن
منحنی تحمل اضافهبار رسمی این خانواده عبارت است از 150 درصد جریان نامی به مدت 60 ثانیه، 180 درصد به مدت 10 ثانیه و 200 درصد به مدت 1 ثانیه. این سه سطح، منحنی تحمل اضافهبار درایو هستند؛ نه جریان مجاز کار دائم. سطح 150 درصد برای عبور از شتابگیری یا افزایش موقت گشتاور، سطح 180 درصد برای شوک کوتاه بار و سطح 200 درصد فقط برای گذر بسیار کوتاه طراحی شده است. اگر جریان موتور در کار عادی به این ناحیه نزدیک بماند، انتخاب توان یا طراحی مکانیکی صحیح نیست.
الگوریتم کنترل و عملکرد موتور
این خانواده از مدولاسیون بردار فضایی یا SVPWM استفاده میکند و برای کنترل دور موتور آسنکرون در ماشینهای ساده و بارهای عمومی طراحی شده است. نسبت تنظیم سرعت 1:100، فرکانس خروجی تا 400Hz و گشتاور راهاندازی 150 درصد در 0.5Hz، آن را از یک کنترلکننده صرفاً V/F ساده کاربردیتر میکند.
رفتار در دور پایین و ملاحظات حرارتی موتور
در کارکرد دور پایین باید علاوه بر کیفیت کنترل سرعت، خنککاری موتور نیز بررسی شود. موتور خودخنکشونده در سرعت کم هوای کمتری تولید میکند و ممکن است با وجود جریان مجاز درایو، از نظر حرارتی محدود شود.
ترمز، راکتور و مدیریت انرژی برگشتی
راهنمای جدید GD10 وضعیت واحد ترمز را وابسته به سری ساخت معرفی میکند. بنابراین حتی با وجود پسوند B، پیش از اتصال مقاومت باید وجود مدار و ترمینالهای ترمز روی نمونه واقعی تأیید شود. مقاومت ترمز همیشه خارجی است و مقدار اهم آن نباید از حداقل مجاز مدل کمتر باشد. توان مقاومت نیز باید از انرژی اینرسی و درصد استفاده ترمز محاسبه شود.
ورودیوخروجی و ارتباط با اتوماسیون
بهصورت استاندارد یک ورودی آنالوگ 0 تا 10 ولت یا 0 تا 20 میلیآمپر، یک خروجی آنالوگ، پنج ورودی دیجیتال، خروجی ترانزیستوری و رله در اختیار کاربر قرار میگیرد. ارتباط RS485 با پروتکل Modbus RTU نیز برای اتصال به PLC یا HMI قابل استفاده است.
کاربردهای مناسب این توان
با توجه به ظرفیت و ماهیت سری، این مدل برای نوار نقاله کوچک، فن و پمپ کمتوان، ماشین بستهبندی سبک، همزن کوچک و تجهیزات آزمایشگاهی یا کارگاهی مناسب است. در پروژه نهایی باید جریان واقعی، گشتاور در دور پایین، تعداد سیکل و الگوی شتاب با توان انتخابشده تطبیق داده شوند.
تجهیزات جانبی و تکمیل سیستم
تجهیزات جانبی باید بهعنوان بخشی از سیستم انتخاب شوند، نه پس از بروز خطا. اقلامی که معمولاً باید بررسی شوند عبارتاند از:
- کلید یا فیوز ورودی متناسب با جریان و سطح اتصال کوتاه
- کابل موتور با سطح مقطع و کلاس عایقی مناسب
- فیلتر EMC یا راکتور در صورت الزام شبکه و طول کابل
- تجهیز حفاظتی موتور و سنسور حرارتی در بارهای حساس
- مقاومت ترمز محاسبهشده در صورت توقف سریع یا بار احیاکننده
مقدار و مدل هر تجهیز باید از روی جریان، انرژی، طول کابل و شرایط محیطی محاسبه شود.
حفاظت، کابلکشی و EMC
حفاظت اضافهجریان درایو جای حفاظت اتصال کوتاه ورودی را نمیگیرد. کلید یا فیوز باید طبق جریان نامی، سطح اتصال کوتاه شبکه و توصیه سازنده انتخاب شود. برای موتور نیز حفاظت حرارتی الکترونیکی باید با جریان پلاک تنظیم شود و در بارهای حساس از PTC یا سنسور حرارتی مستقل استفاده شود. کابل فرمان، انکودر و RS485 باید از کابل خروجی U/V/W جدا عبور کند و شیلد مطابق نقشه EMC در دو سر یا نقطه توصیهشده متصل شود. بوبین کنتاکتور و شیر برقی نیز باید دارای دیود هرزگرد یا مدار Snubber باشند.
محدودیتها و موارد نامناسب برای این مدل
GD10 برای کنترل موقعیت، گشتاور دقیق در سرعت صفر، موتور سنکرون یا شبکههای Motion طراحی نشده است. در ماشینهایی که به فیدبک انکودر، STO یا کنترل برداری پیشرفته نیاز دارند باید سری بالاتر انتخاب شود.
شرایط نصب و بهرهبرداری
دمای کار نامی تا 40 درجه سانتیگراد در نظر گرفته میشود و از 40 تا 50 درجه باید به ازای هر درجه تقریباً یک درصد کاهش ظرفیت اعمال شود. بالاتر از 1000 متر نیز اثر ارتفاع بر خنککاری و استقامت عایقی باید بررسی شود. درجه حفاظت این پیکربندی IP20 است. دمای واقعی هیتسینک و هوای ورودی، فاصله نصب، جهت جریان هوا و تمیزی مسیر خنککننده باید در سرویس دورهای کنترل شوند. افزایش فرکانس حامل صدای موتور را کم میکند، اما تلفات کلیدزنی و دمای درایو را بالا میبرد.
نکات راهاندازی و Commissioning
پیش از اولین استارت، مشخصات پلاک شامل ولتاژ، جریان، فرکانس، سرعت نامی، توان و در صورت نیاز ضریب توان وارد میشوند. سپس روش کنترل متناسب با فرآیند انتخاب و برای کنترل برداری، Auto-tuning اجرا میشود. اگر محور امکان چرخش آزاد ندارد باید از شناسایی ساکن استفاده شود. Ramp شتاب و توقف، محدودیت جریان، حفاظت حرارتی، حداقل فرکانس، رفتار پس از قطع ارتباط و جهت چرخش باید در شرایط بدون بار و سپس زیر بار آزمون شوند. قبل از اتصال موتور، توالی U/V/W و سیم ارت بررسی میشود و کنتاکتور خروجی نباید هنگام تولید PWM قطع و وصل شود.
سؤالات متداول
آیا انتخاب GD10-1R5G-S2-B فقط بر اساس توان موتور کافی است؟
خیر. جریان نامی موتور، منحنی گشتاور بار، اینرسی، زمان شتاب، تعداد سیکل، دمای تابلو، ارتفاع و روش توقف باید همزمان بررسی شوند. توان برحسب کیلووات فقط یک شاخص اولیه است.
آیا درصد اضافهبار را میتوان برای کار دائم استفاده کرد؟
خیر. هر درصد به زمان مشخص وابسته است و ظرفیت حرارتی گذرای درایو را بیان میکند. جریان پیوسته باید در محدوده نامی باقی بماند و تکرار اضافهبار نیز در محاسبه Duty Cycle لحاظ شود.
جریان خروجی درایو چرا از عدد کیلووات مهمتر است؟
زیرا ظرفیت نیمههادی و حرارتی درایو با جریان تعریف میشود. موتورهای همتوان میتوانند جریان پلاک متفاوتی داشته باشند و درایو باید حداقل جریان موردنیاز موتور را در شرایط واقعی تأمین کند.
چه زمانی راکتور خروجی یا فیلتر dV/dt لازم است؟
در کابلهای بلند، موتور قدیمی، موتور با عایق نامناسب یا فرکانس حامل بالا، شیب ولتاژ و پدیده موج بازتابی باید بررسی شود. انتخاب تجهیز به طول و نوع کابل و ولتاژ موتور بستگی دارد.
جمعبندی مهندسی
GD10-1R5G-S2-B زمانی انتخاب درستی است که جریان موتور، Duty بار و شرایط نصب با ظرفیت واقعی آن هماهنگ باشند. مزیت خانواده GD10 در استفاده صحیح از الگوریتم کنترل، حفاظت و امکانات سختافزاری آن آشکار میشود. تنظیم کارخانه یا انتخاب صرفاً بر اساس توان موتور، جای محاسبه و راهاندازی مهندسی را نمیگیرد.
هنوز نظری ثبت نشده است. اولین نفر باشید!