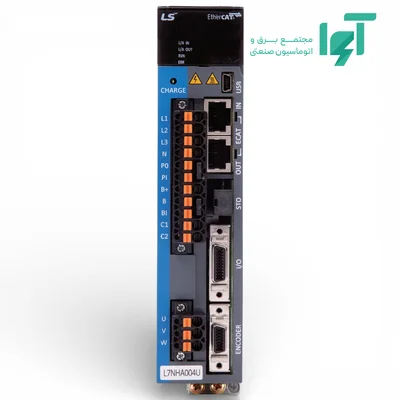
سروو درایو الاس XDL-L7NHA035UE
سروو درایو الاس مدل XDL-L7NHA035UE از خانواده L7NH برای تبدیل فرمان کنترلر به جریان و ولتاژ کنترلشده موتور سروو عرضه میشود. این ردیف به درایو اختصاص دارد؛ موتور همراه از روی ظرفیت نامی بهتنهایی تعیین نمیشود. انتخاب آن باید بر اساس سیکل حرکت، بار مکانیکی و امکانات کنترل انجام شود.
فرمان حرکت این خانواده از شبکه EtherCAT دریافت میشود. پورت USB مسیر سرویس و تنظیم است و جای شبکه فرمان همزمان محور را نمیگیرد.
در L7NH همزمانسازی Distributed Clock با سیکل حداقل 250 میکروثانیه و پروفایل CiA402 معرفی شده است. دستیابی به این زمان به کنترلر، توپولوژی شبکه و برنامه محور وابسته است. قابلیت حلقهبسته کامل نسخه L7NHF برای L7NH استاندارد فرض نمیشود.
جدول مشخصات فنی
| برند | الاس |
|---|
| نوع محصول | سروو درایو |
|---|
| خانواده | L7NH |
|---|
| کد درایو | XDL-L7NHA035UE |
|---|
| رده توان درایو | 3.5kW |
|---|
| جریان نامی خروجی درایو | 16.7 A |
|---|
| تغذیه ورودی درایو | سهفاز AC 200–230 V، تلرانس منفی 15 تا مثبت 10 درصد، 50/60 Hz |
|---|
| خروجی درایو | 0-220VAC-3PH |
|---|
| فرمان پالس / موقعیت | فرمان حرکت از EtherCAT |
|---|
| رابط ارتباطی درایو | EtherCAT؛ USB برای سرویس و تنظیم |
|---|
| کنترل حلقهبسته کامل | برای کد حاضر تأیید نشده؛ نسخه L7NHF را جدا بررسی کنید |
|---|
| درجه حفاظت درایو | IP20؛ نصب داخل تابلو |
|---|
| دمای کار درایو | 0 تا 50 درجه سانتیگراد |
|---|
| جریان پیک درایو | 50.1 A |
|---|
| تغذیه مدار کنترل | تکفاز AC 200–230 V، جدا از مدار قدرت |
|---|
| نرمافزار / روش تنظیم | Drive CM سازگار با نسل درایو |
|---|
تغذیه، ظرفیت و جریان درایو
ورودی درایو XDL-L7NHA035UE با مشخصه سهفاز AC 200–230 V، تلرانس منفی 15 تا مثبت 10 درصد، 50/60 Hz معرفی شده است. رده توان 3.5kW است. جریان نامی خروجی 16.7 A است. جریان پیک 50.1 A به ظرفیت گذرای درایو تعلق دارد. جریان نامی برای انتخاب بار پیوسته اهمیت دارد و مقدار پیک فقط در زمان و شرایط مجاز قابل استفاده است. ظرفیت موتور را با هر دو حد و جدول تطبیق سازنده مقایسه کنید.
خروجی قدرت با مشخصه 0-220VAC-3PH به موتور متصل میشود. مدار کنترل دارای مشخصه تکفاز AC 200–230 V، جدا از مدار قدرت است. پایانههای ورودی برق، خروجی U/V/W و فیدبک وظایف جداگانه دارند. موتور سروو باید به درایو سازگار متصل شود؛ اتصال مستقیم آن به برق شبکه روش راهاندازی این سیستم نیست. کلاس ولتاژ، ترتیب سیمها و اتصال زمین را قبل از فعالکردن محور تطبیق دهید.
فرمان موقعیت، سرعت و گشتاور
روش فرمان موقعیت این نسخه: فرمان حرکت از EtherCAT. در نسخه شبکهای، کنترلر و درایو باید پروفایل حرکت و حالت کنترلی مشترک داشته باشند. تنظیم سیکل تبادل، وضعیت فعالسازی و رفتار هنگام قطع شبکه بخشی از راهاندازی است. وجود سوکت ارتباطی بهتنهایی سازگاری با هر کنترلر یا هر پروتکل صنعتی را نشان نمیدهد.
روشهای فرمان قابل استفاده به نسخه دقیق درایو وابستهاند. اگر برای این کد ورودی آنالوگ معرفی نشده، کنترلر باید از مسیر ارتباطی پشتیبانیشده فرمان بدهد. در خرید جایگزین، تفاوت پسوندهای شبکهای و پالسمحور را پیش از انتخاب کنترلر و کابل بررسی کنید.
شبکه و ارتباط با کنترلر
رابطهای معرفیشده این مدل EtherCAT؛ USB برای سرویس و تنظیم هستند. EtherCAT برای تبادل همزمان دادههای حرکت میان کنترلر و محورها کاربرد دارد؛ آدرسدهی، فایل توصیف دستگاه و همزمانسازی باید در پروژه کنترلر تنظیم شوند. اتصال سرویس رایانه با مسیر فرمان حرکت نقش یکسانی ندارد.
حلقه کنترل، فیدبک و تنظیم عملکرد
نوع انکودر قابل اتصال و امکانات حلقه کنترل باید با کد کامل درایو تطبیق داده شوند. پشتیبانی از چند نوع انکودر موتور، لزوماً به معنی وجود ورودی مستقل انکودر دوم برای کنترل سمت بار نیست. در طراحی Full Closed Loop، تأیید این قابلیت برای همان نسخه ضروری است.
تنظیمات این خانواده از طریق Drive CM سازگار با نسل درایو انجام میشود. ابتدا داده موتور و وضعیت فیدبک را بررسی کنید، سپس تیونینگ متناسب با بار را اجرا کنید. افزایش Gain بدون بررسی رزونانس میتواند لرزش یا صدای غیرعادی ایجاد کند. فیلترها، محدودیت گشتاور و زمان شتاب باید بر اساس پاسخ واقعی محور تنظیم شوند، نه صرفاً بیشترین عدد مجاز پارامتر.
کابلها، کانکتورها و اجرای ارتباط مطمئن
کانکتور مشابه از نظر ظاهر ممکن است پینآوت متفاوتی داشته باشد. سیمبندی قدرت، انکودر و ترمز را با نقشه همین مدل تطبیق دهید و قفل اتصال و مهار کابل را کامل کنید.
مسیر کابل قدرت را از فیدبک و فرمان جدا نگه دارید و شیلد و اتصال زمین را طبق دستور سازنده اجرا کنید. برای زنجیر کابل، نوع مناسب حرکت مداوم و شعاع خم مجاز لازم است. طول مجاز کابل و روش اتصال شیلد بر کیفیت فیدبک اثر دارند. تغییر طول کابل بدون بررسی افت ولتاژ و کیفیت سیگنال میتواند به خطای انکودر یا ناپایداری حرکت منجر شود.
شرایط محیطی و دفع حرارت
درجه حفاظت درایو IP20؛ نصب داخل تابلو است. شرایط دمایی درایو 0 تا 50 درجه سانتیگراد است. درجه IP را به تمام نقاط مجموعه، انتهای شفت و کانکتور جداشده تعمیم ندهید. آببندی به نصب درست و کابل سازگار وابسته است؛ محیط دارای میعان یا پاشش مایع باید با محدودیتهای دستگاه تطبیق داده شود.
فضای تهویه، دمای داخل تابلو و انتقال حرارت از محل نصب را در نظر بگیرید. دمای اتاق همیشه با دمای کنار تجهیز یکسان نیست. در سیکلهای پرتکرار، محدودیت حرارتی میتواند ظرفیت پیوسته مجموعه را تعیین کند؛ کاهش ظرفیت در ارتفاع یا دمای بالا باید مطابق راهنمای سازنده اعمال شود.
انتخاب بر اساس اینرسی و پروفایل حرکت
برای ارزیابی یک محور، زمان شتاب، حرکت یکنواخت، کاهش سرعت و توقف را مشخص کنید. گشتاور مؤثر سیکل باید در محدوده پیوسته موتور و پیک هر مرحله در محدوده کوتاهمدت مجاز باقی بماند. اینرسی بار پس از انعکاس از نسبت گیربکس یا مکانیزم انتقال، با اینرسی موتور مقایسه میشود. یک موتور بزرگتر همیشه انتخاب بهتری نیست؛ افزایش اینرسی خود موتور میتواند پاسخ دینامیکی را تغییر دهد.
این درایو برای محورهایی بررسی میشود که کلاس تغذیه، فیدبک و مسیر فرمان آنها با مشخصات همین کد سازگار باشد. در کاربرد نهایی، نیروی فرایند، شعاع پولی یا گام بالاسکرو و دقت موردنیاز را به دادههای انتخاب تبدیل کنید. در جایگزینی، علاوه بر کد و توان، نقشه نصب، نوع انکودر و برنامه کنترلر را همزمان کنترل کنید.
راهاندازی و کنترل نتیجه
پیش از فعالسازی محور، تطبیق موتور و درایو، سیمبندی، اتصال زمین، جهت حرکت و وضعیت ترمز را بررسی کنید. آزمون اولیه را با سرعت و گشتاور محدود و شرایط مکانیکی کنترلشده انجام دهید. پس از تنظیم اولیه، خطای دنبالکردن، جریان، دما و زمان توقف را در سیکل واقعی ثبت کنید. سپس محدوده حرکت، واکنش به خطا و ترتیب توقف را مطابق نیاز ماشین نهایی کنید.
از پارامترهای تأییدشده نسخه پشتیبان نگه دارید و مدل موتور، درایو و نسخه نرمافزار را ثبت کنید. هنگام تعویض قطعه، بارگذاری پارامترهای یک کد نزدیک بدون بررسی میتواند جهت فیدبک، محدودیت جریان یا روش فرمان را تغییر دهد. عملکرد مناسب در حالت بدون بار برای تأیید کامل محور کافی نیست؛ آزمون با بار و سیکل واقعی مرحله جداگانهای است.
پرسشهای متداول
آیا برابری توان موتور و درایو برای تطبیق کافی است؟
خیر؛ کلاس ولتاژ، جریان نامی و پیک، نوع انکودر، پارامترهای موتور و جدول تطبیق سازنده باید با هم بررسی شوند.
آیا همه پسوندهای این خانواده ارتباط یکسان دارند؟
خیر؛ نوع شبکه، فرمان پالس، ورودی آنالوگ و کانکتورها میتوانند با پسوند تغییر کنند. کد کامل سفارش مبنای تطبیق باشد.
برای سفارش چه اطلاعاتی لازم است؟
کد کامل موتور و درایو، مشخصات برق، پروفایل حرکت، نوع ترمز و انکودر و فهرست کابلها را مشخص کنید. در تعویض تجهیز، تصویر پلاک و نقشه اتصال نیز مفید است.
قیمت و خرید از آوا الکتریک
برای استعلام قیمت سروو درایو الاس مدل XDL-L7NHA035UE، کد کامل، تعداد موردنیاز و مشخصات محور را به آوا الکتریک اعلام کنید. نوع انکودر، وجود ترمز، کابلها و اقلام همراه را در سفارش روشن کنید. برای جایگزینی تجهیز موجود، تصویر پلاک و نقشه اتصال به بررسی سازگاری کمک میکند. شرایط تأمین، تحویل و خدمات را برای همان سفارش دریافت کنید.
هنوز نظری ثبت نشده است. اولین نفر باشید!