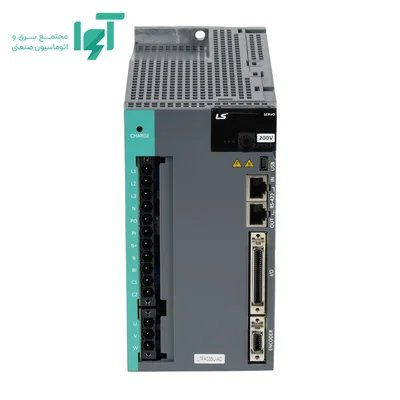
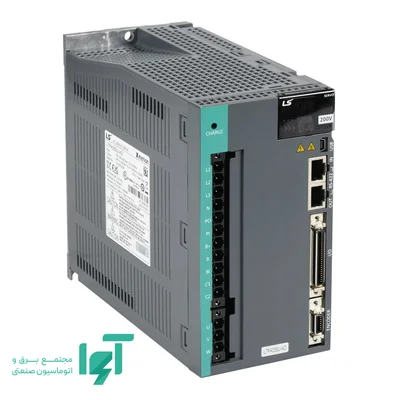
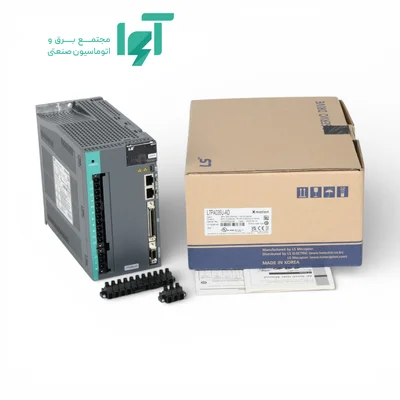
سروو درایو الاس XDL-L7PA020UE
سروو درایو الاس مدل XDL-L7PA020UE از خانواده L7P برای تبدیل فرمان کنترلر به جریان و ولتاژ کنترلشده موتور سروو عرضه میشود. این ردیف به درایو اختصاص دارد؛ موتور همراه از روی ظرفیت نامی بهتنهایی تعیین نمیشود. انتخاب آن باید بر اساس سیکل حرکت، بار مکانیکی و امکانات کنترل انجام شود.
این خانواده فرمان پالس و مرجع آنالوگ را با تنظیم حالت کنترل دریافت میکند. RS-422 و USB برای ارتباط و تنظیمات نقش جداگانه دارند.
L7P دارای امکانات موقعیتیابی داخلی است؛ حرکتهای تعریفشده میتوانند با ورودیهای دیجیتال یا ارتباط Modbus RTU روی RS-422 فراخوانی شوند. تعداد نقاط، توالی و تنظیمات باید در پروژه همین مدل تعریف شوند.
جدول مشخصات فنی
| برند | الاس |
|---|
| نوع محصول | سروو درایو |
|---|
| خانواده | L7P |
|---|
| کد درایو | XDL-L7PA020UE |
|---|
| رده توان درایو | 2kW |
|---|
| جریان نامی خروجی درایو | 13.5 A |
|---|
| تغذیه ورودی درایو | سهفاز AC 200–230 V، تلرانس منفی 15 تا مثبت 10 درصد، 50/60 Hz |
|---|
| خروجی درایو | 0-220VAC-3PH |
|---|
| ورودی آنالوگ | منفی 10 تا مثبت 10 V DC |
|---|
| فرمان پالس / موقعیت | Line Driver تا 1 Mpps؛ Open Collector تا 200 kpps |
|---|
| رابط ارتباطی درایو | RS-422؛ USB برای سرویس و تنظیم |
|---|
| کنترل حلقهبسته کامل | برای کد حاضر تأیید نشده؛ نسخه L7NHF را جدا بررسی کنید |
|---|
| درجه حفاظت درایو | IP20؛ نصب داخل تابلو |
|---|
| دمای کار درایو | 0 تا 50 درجه سانتیگراد |
|---|
| جریان پیک درایو | 40.5 A |
|---|
| تغذیه مدار کنترل | تکفاز AC 200–230 V، جدا از مدار قدرت |
|---|
| نرمافزار / روش تنظیم | Drive CM سازگار با نسل درایو |
|---|
تغذیه، ظرفیت و جریان درایو
ورودی درایو XDL-L7PA020UE با مشخصه سهفاز AC 200–230 V، تلرانس منفی 15 تا مثبت 10 درصد، 50/60 Hz معرفی شده است. رده توان 2kW است. جریان نامی خروجی 13.5 A است. جریان پیک 40.5 A به ظرفیت گذرای درایو تعلق دارد. جریان نامی برای انتخاب بار پیوسته اهمیت دارد و مقدار پیک فقط در زمان و شرایط مجاز قابل استفاده است. ظرفیت موتور را با هر دو حد و جدول تطبیق سازنده مقایسه کنید.
خروجی قدرت با مشخصه 0-220VAC-3PH به موتور متصل میشود. مدار کنترل دارای مشخصه تکفاز AC 200–230 V، جدا از مدار قدرت است. پایانههای ورودی برق، خروجی U/V/W و فیدبک وظایف جداگانه دارند. موتور سروو باید به درایو سازگار متصل شود؛ اتصال مستقیم آن به برق شبکه روش راهاندازی این سیستم نیست. کلاس ولتاژ، ترتیب سیمها و اتصال زمین را قبل از فعالکردن محور تطبیق دهید.
فرمان موقعیت، سرعت و گشتاور
مشخصه فرمان پالس این کد Line Driver تا 1 Mpps؛ Open Collector تا 200 kpps است. تعداد پالس به مقدار جابهجایی و فرکانس آن به سرعت فرمان مربوط میشود. نسبت Electronic Gear تعداد پالس کنترلر را به حرکت موتور تبدیل میکند. سطح ولتاژ، نوع Line Driver یا Open Collector و قالب پالس باید در دو سمت یکسان انتخاب شوند؛ حد فرکانس یک رابط به رابط دیگر تعمیم داده نمیشود.
ورودی آنالوگ با مشخصه منفی 10 تا مثبت 10 V DC برای مرجع حالتهای پشتیبانیشده به کار میرود. در کنترل سرعت یا گشتاور، مقدار صفر، جهت و مقیاس سیگنال را با برنامه ماشین هماهنگ کنید. نویز یا آفست ورودی میتواند فرمان ناخواسته ایجاد کند؛ کابل شیلددار، مرجع مشترک و تنظیم فیلتر باید طبق راهنمای سیمبندی انتخاب شوند.
شبکه و ارتباط با کنترلر
رابطهای معرفیشده این مدل RS-422؛ USB برای سرویس و تنظیم هستند. ارتباط سریال برای تنظیم پارامتر یا تبادل دادههای پشتیبانیشده به کار میرود؛ نقش دقیق آن را با حالت کار و پروتکل همین نسخه تعیین کنید. اتصال سرویس رایانه با مسیر فرمان حرکت نقش یکسانی ندارد.
حلقه کنترل، فیدبک و تنظیم عملکرد
نوع انکودر قابل اتصال و امکانات حلقه کنترل باید با کد کامل درایو تطبیق داده شوند. پشتیبانی از چند نوع انکودر موتور، لزوماً به معنی وجود ورودی مستقل انکودر دوم برای کنترل سمت بار نیست. در طراحی Full Closed Loop، تأیید این قابلیت برای همان نسخه ضروری است.
تنظیمات این خانواده از طریق Drive CM سازگار با نسل درایو انجام میشود. ابتدا داده موتور و وضعیت فیدبک را بررسی کنید، سپس تیونینگ متناسب با بار را اجرا کنید. افزایش Gain بدون بررسی رزونانس میتواند لرزش یا صدای غیرعادی ایجاد کند. فیلترها، محدودیت گشتاور و زمان شتاب باید بر اساس پاسخ واقعی محور تنظیم شوند، نه صرفاً بیشترین عدد مجاز پارامتر.
کابلها، کانکتورها و اجرای ارتباط مطمئن
کانکتور مشابه از نظر ظاهر ممکن است پینآوت متفاوتی داشته باشد. سیمبندی قدرت، انکودر و ترمز را با نقشه همین مدل تطبیق دهید و قفل اتصال و مهار کابل را کامل کنید.
مسیر کابل قدرت را از فیدبک و فرمان جدا نگه دارید و شیلد و اتصال زمین را طبق دستور سازنده اجرا کنید. برای زنجیر کابل، نوع مناسب حرکت مداوم و شعاع خم مجاز لازم است. طول مجاز کابل و روش اتصال شیلد بر کیفیت فیدبک اثر دارند. تغییر طول کابل بدون بررسی افت ولتاژ و کیفیت سیگنال میتواند به خطای انکودر یا ناپایداری حرکت منجر شود.
شرایط محیطی و دفع حرارت
درجه حفاظت درایو IP20؛ نصب داخل تابلو است. شرایط دمایی درایو 0 تا 50 درجه سانتیگراد است. درجه IP را به تمام نقاط مجموعه، انتهای شفت و کانکتور جداشده تعمیم ندهید. آببندی به نصب درست و کابل سازگار وابسته است؛ محیط دارای میعان یا پاشش مایع باید با محدودیتهای دستگاه تطبیق داده شود.
فضای تهویه، دمای داخل تابلو و انتقال حرارت از محل نصب را در نظر بگیرید. دمای اتاق همیشه با دمای کنار تجهیز یکسان نیست. در سیکلهای پرتکرار، محدودیت حرارتی میتواند ظرفیت پیوسته مجموعه را تعیین کند؛ کاهش ظرفیت در ارتفاع یا دمای بالا باید مطابق راهنمای سازنده اعمال شود.
انتخاب بر اساس اینرسی و پروفایل حرکت
برای ارزیابی یک محور، زمان شتاب، حرکت یکنواخت، کاهش سرعت و توقف را مشخص کنید. گشتاور مؤثر سیکل باید در محدوده پیوسته موتور و پیک هر مرحله در محدوده کوتاهمدت مجاز باقی بماند. اینرسی بار پس از انعکاس از نسبت گیربکس یا مکانیزم انتقال، با اینرسی موتور مقایسه میشود. یک موتور بزرگتر همیشه انتخاب بهتری نیست؛ افزایش اینرسی خود موتور میتواند پاسخ دینامیکی را تغییر دهد.
این درایو برای محورهایی بررسی میشود که کلاس تغذیه، فیدبک و مسیر فرمان آنها با مشخصات همین کد سازگار باشد. در کاربرد نهایی، نیروی فرایند، شعاع پولی یا گام بالاسکرو و دقت موردنیاز را به دادههای انتخاب تبدیل کنید. در جایگزینی، علاوه بر کد و توان، نقشه نصب، نوع انکودر و برنامه کنترلر را همزمان کنترل کنید.
راهاندازی و کنترل نتیجه
پیش از فعالسازی محور، تطبیق موتور و درایو، سیمبندی، اتصال زمین، جهت حرکت و وضعیت ترمز را بررسی کنید. آزمون اولیه را با سرعت و گشتاور محدود و شرایط مکانیکی کنترلشده انجام دهید. پس از تنظیم اولیه، خطای دنبالکردن، جریان، دما و زمان توقف را در سیکل واقعی ثبت کنید. سپس محدوده حرکت، واکنش به خطا و ترتیب توقف را مطابق نیاز ماشین نهایی کنید.
از پارامترهای تأییدشده نسخه پشتیبان نگه دارید و مدل موتور، درایو و نسخه نرمافزار را ثبت کنید. هنگام تعویض قطعه، بارگذاری پارامترهای یک کد نزدیک بدون بررسی میتواند جهت فیدبک، محدودیت جریان یا روش فرمان را تغییر دهد. عملکرد مناسب در حالت بدون بار برای تأیید کامل محور کافی نیست؛ آزمون با بار و سیکل واقعی مرحله جداگانهای است.
پرسشهای متداول
آیا برابری توان موتور و درایو برای تطبیق کافی است؟
خیر؛ کلاس ولتاژ، جریان نامی و پیک، نوع انکودر، پارامترهای موتور و جدول تطبیق سازنده باید با هم بررسی شوند.
آیا همه پسوندهای این خانواده ارتباط یکسان دارند؟
خیر؛ نوع شبکه، فرمان پالس، ورودی آنالوگ و کانکتورها میتوانند با پسوند تغییر کنند. کد کامل سفارش مبنای تطبیق باشد.
برای سفارش چه اطلاعاتی لازم است؟
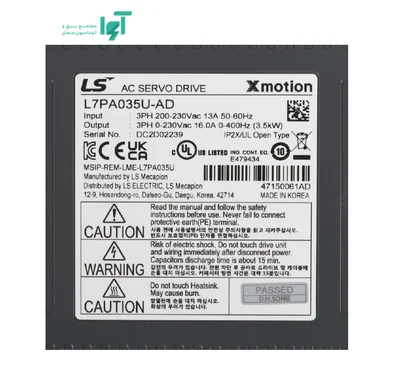
کد کامل موتور و درایو، مشخصات برق، پروفایل حرکت، نوع ترمز و انکودر و فهرست کابلها را مشخص کنید. در تعویض تجهیز، تصویر پلاک و نقشه اتصال نیز مفید است.
قیمت و خرید از آوا الکتریک
برای استعلام قیمت سروو درایو الاس مدل XDL-L7PA020UE، کد کامل، تعداد موردنیاز و مشخصات محور را به آوا الکتریک اعلام کنید. نوع انکودر، وجود ترمز، کابلها و اقلام همراه را در سفارش روشن کنید. برای جایگزینی تجهیز موجود، تصویر پلاک و نقشه اتصال به بررسی سازگاری کمک میکند. شرایط تأمین، تحویل و خدمات را برای همان سفارش دریافت کنید.
هنوز نظری ثبت نشده است. اولین نفر باشید!